Slovenski
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






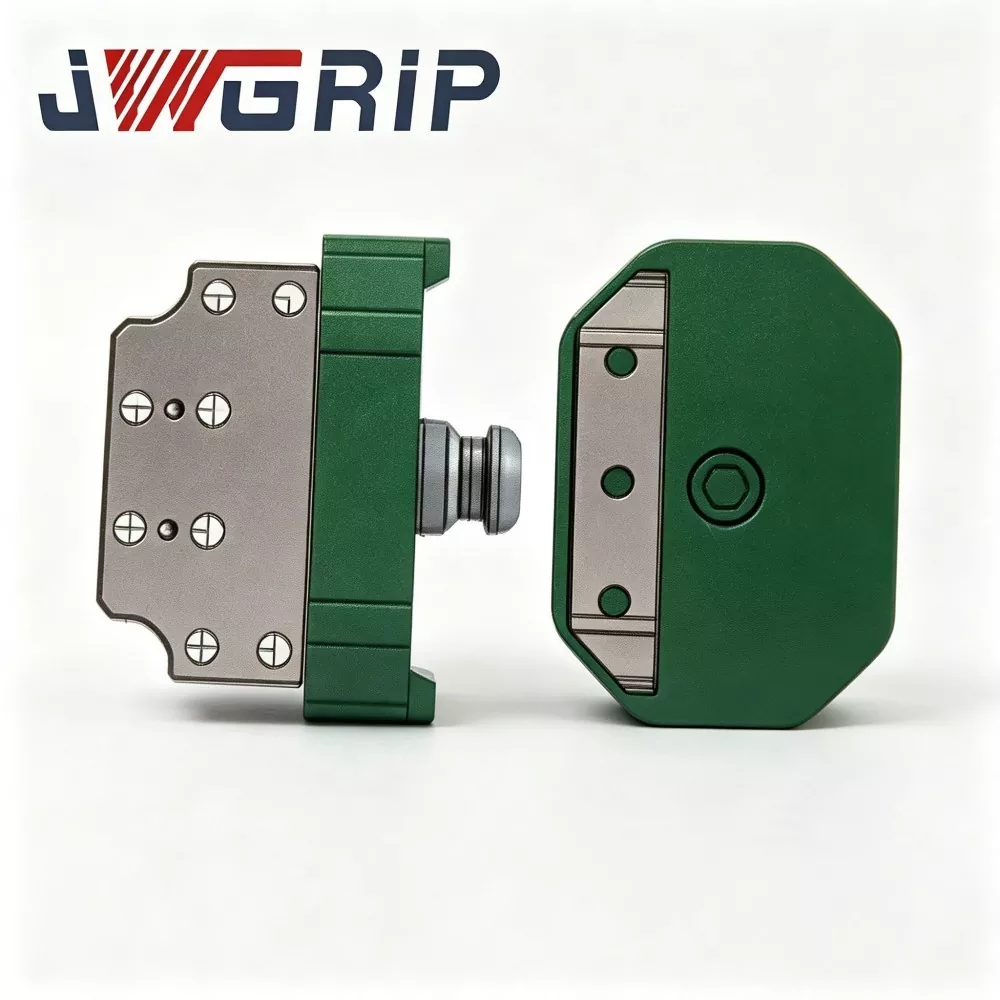
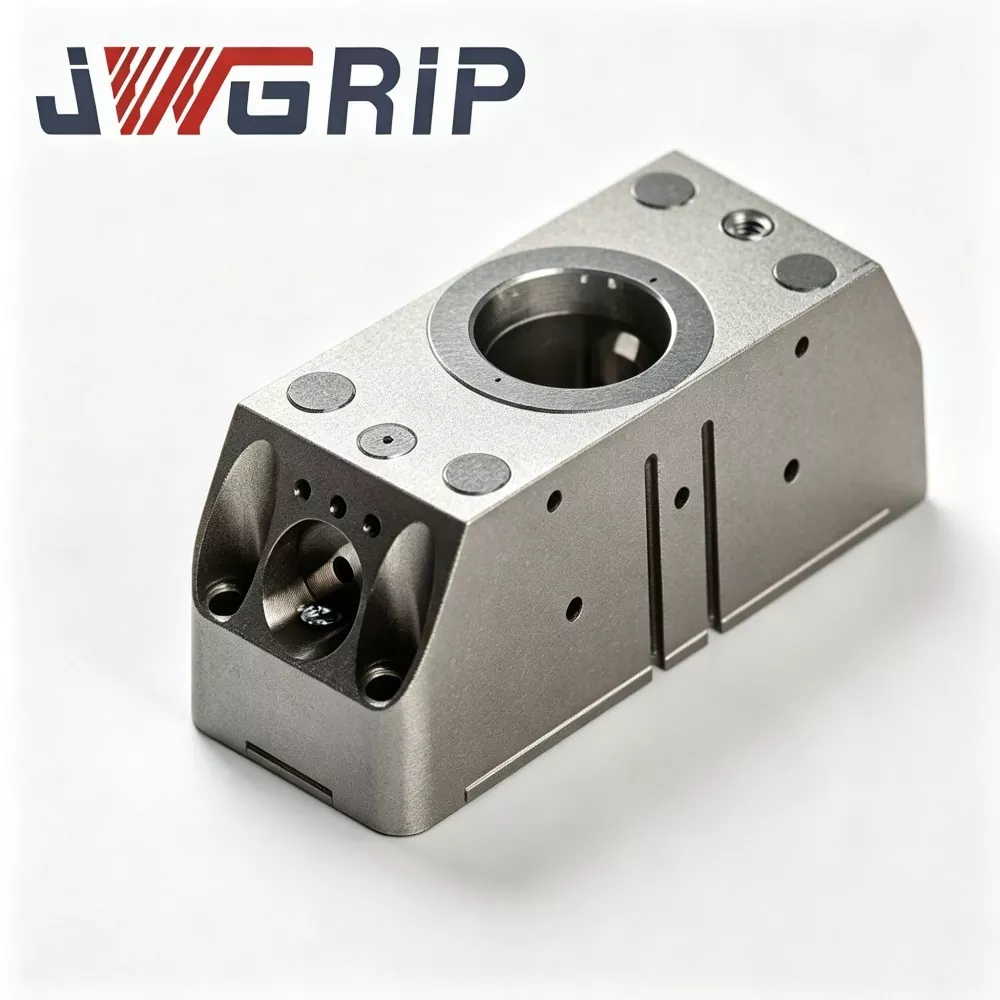
Spojka pladnja robotskega prijemala za hitro menjavo
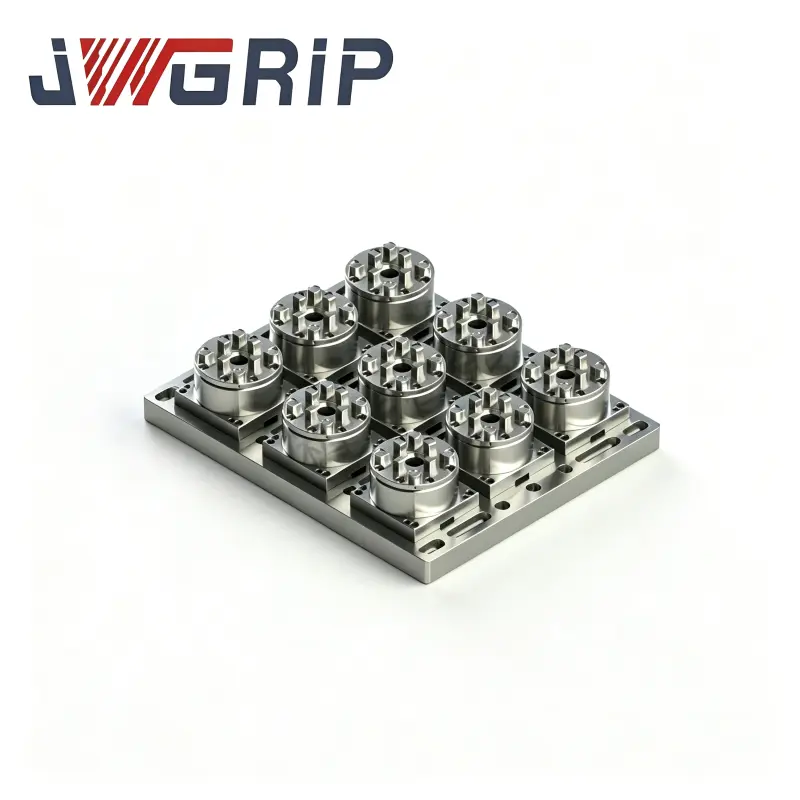
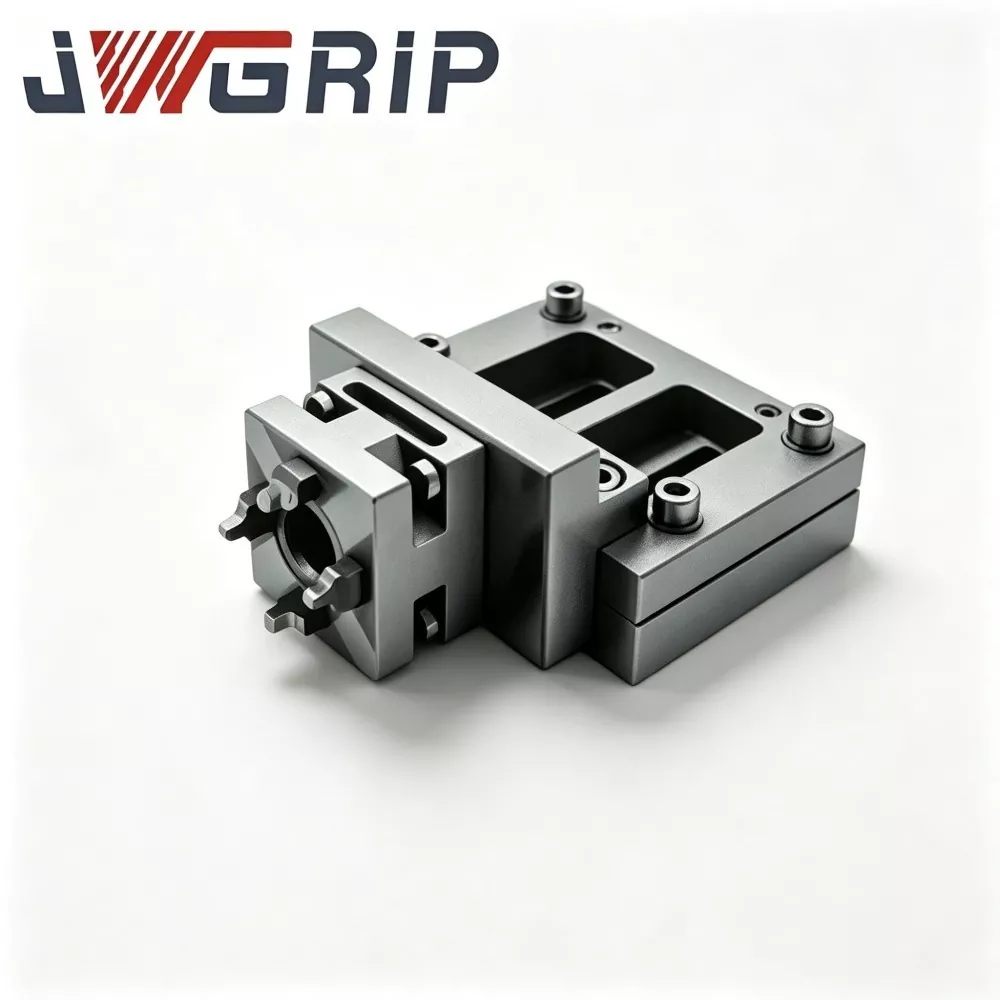
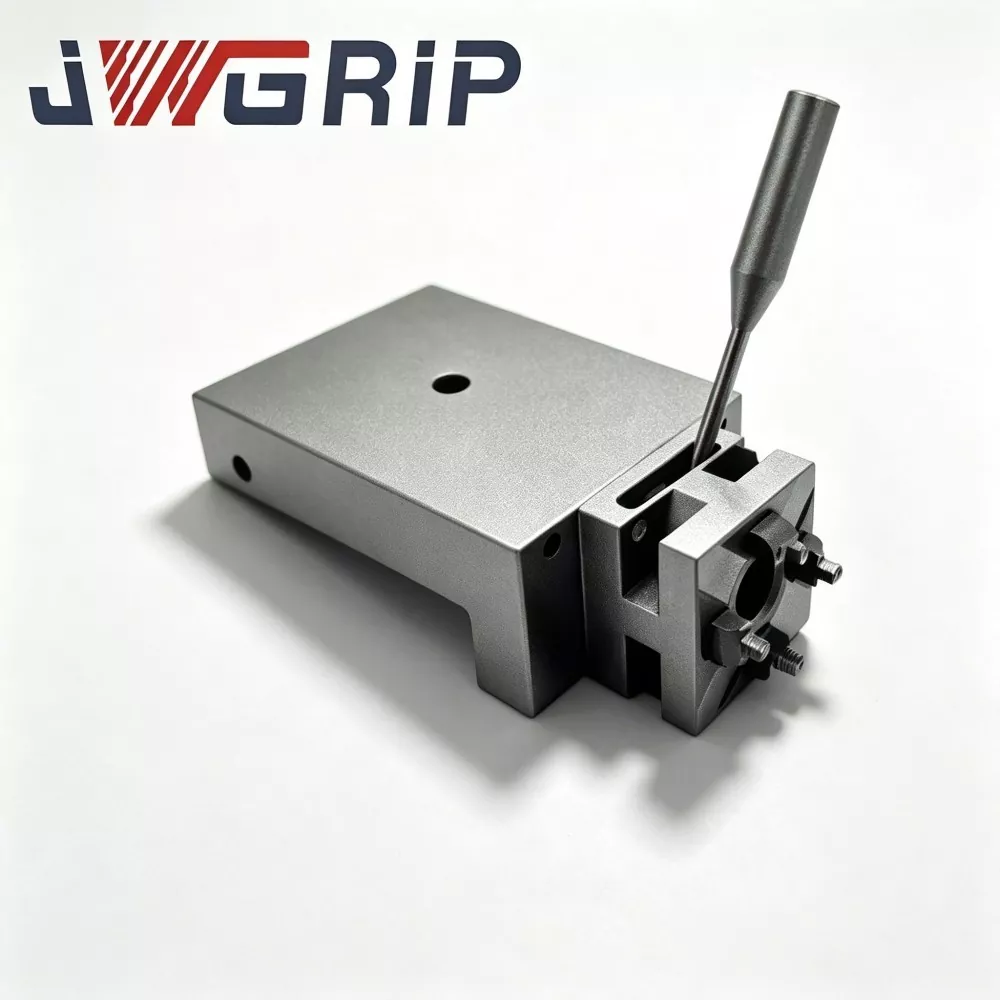
JWGRIP je proizvajalec in dobavitelj profesionalne spojke za pladenj robotskega prijemala za hitro menjavo na Kitajskem. To je napredna integrirana preklopna komponenta končnega efektorja robota, posebej zasnovana za prilagodljive avtomatizirane proizvodne linije brez posadke. Združuje konstrukcijsko konfiguracijo iz visoko trdnega legiranega jekla in postopek natančnega brušenja v eno samo enoto, s čimer uresničuje popolnoma samodejno preklapljanje orodja robota brez ročnega posredovanja med zamenjavo prijemal, pladnjev in drugih končnih orodij.
Ta visoko zmogljiva spojka pladnja za hitro menjavo prijemala robota ima ultra nizko ponavljajočo se napako pozicioniranja, odlično delovanje proti utrujenosti in izjemno dolgo življenjsko dobo ter podpira samodejno zaklepanje in odklepanje povratnih informacij signala za izpolnjevanje zahtev inteligentnega delovanja proizvodnje brez posadke. Strogo izdelana s pregledom surovin, natančno obdelavo CNC, profesionalno toplotno obdelavo in postopkom površinskega utrjevanja, je vsaka sklopka podvržena obsežnemu testiranju delovanja končnega izdelka in neprekinjenemu cikličnemu preverjanju obremenitve, v skladu s standardi mehanske varnosti CE.
Zagotavlja stabilno in dosledno mehansko delovanje v dolgoročnih scenarijih cikličnega preklopa. Široko združljiv z modeli industrijskih robotov več blagovnih znamk se obsežno uporablja pri sestavljanju novih energetskih baterij, proizvodnji elektronike 3C, sestavljanju avtomobilskih delov in v delavnicah za inteligentno logistično sortiranje. S podporo zagotavljanju profesionalnih tehničnih risb, svetovanju na kraju samem in popolnim poprodajnim tehničnim vodstvom učinkovito skrajša cikel izvajanja projektov prenove robotske fleksibilne proizvodne linije za globalne industrijske stranke.
Uvod v osnovni delovni mehanizem
Robot Quick Change Gripper Tray Coupling je namenska komponenta vmesnika za hitro zamenjavo na strani robota, ki se uporablja predvsem za hitro preklapljanje med moduli robotskega prijemala in moduli pladnja za prenašanje materiala.
Brez te sklopke zahteva vsaka zamenjava med pladnjem in prijemalom zaustavitev proizvodne linije, ročno odstranitev vijakov, nastavitev referenčne točke in kalibracijo koordinate. Ena sama menjava orodja lahko traja 10-30 minut in močno zmanjša splošno učinkovitost opreme (OEE) avtomatiziranih linij.
Sklopka je sestavljena iz dveh sklopov jedra:
1. Osnova na strani robota (glavna stran): Trajno pritrjena na prirobnico robota.
2. Adapter na strani orodja (podrejena stran): Ločeno nameščen na vsakem prijemu in vsakem pladnju.
Delovni tok:
1. Robot se premakne na priklopno postajo in približa podlago na strani robota ciljnemu adapterju na strani orodja (prijemalo ali pladenj).
2. Stisnjen zrak poganja vgrajene zobe mehanskega zaklepanja, da se zaskočijo in dokončajo mehansko zaklepanje.
3. Visoko natančni lokacijski zatiči in lokacijske luknje omogočajo natančno ponavljajoče se pozicioniranje. Vgrajeni pnevmatski prehodi samodejno povezujejo plinske tokokroge na strani orodja za oskrbo z vakuumom ali pnevmatskim prijemalom.
4. Notranji senzor pošilja signal o statusu zaklepanja v realnem času nazaj sistemu za nadzor robota. Robot izvede nadaljnje naloge rokovanja šele po prejemu potrditvenega signala "zaklenjeno na mestu", kar preprečuje nenamerno padec obdelovanca zaradi nepopolnega zaklepanja.
5. Ko je potrebna zamenjava orodja, robot odda signal za odklepanje; zračni krog sprosti tlak; mehanska ključavnica-odklop zob; robot se odmakne od trenutnega orodja in priklopi na naslednji ciljni končni efektor.
Večini standardnih diskov za hitro menjavo za splošno uporabo manjka strukturna optimizacija za pogoje izmenične obremenitve mešanega pladnja in prijemala. Orodje za pladenj ustvarja ekscentrično obremenitev velikega območja, medtem ko kompaktna prijemala zagotavljajo koncentrirano obremenitev; ponavljajoče se menjavanje pospešuje abrazijo osnovne površine. JWGRIP na podlagi na stotine izkušenj s projekti nadgradnje robotskih postaj optimizira porazdelitev nosilnosti in konstrukcijo za zaščito ničelne točke te sklopke, da vzdržuje dolgoročno stabilnost pozicioniranja pri izmeničnih ciklih ekscentrične obremenitve in koncentrirane obremenitve.
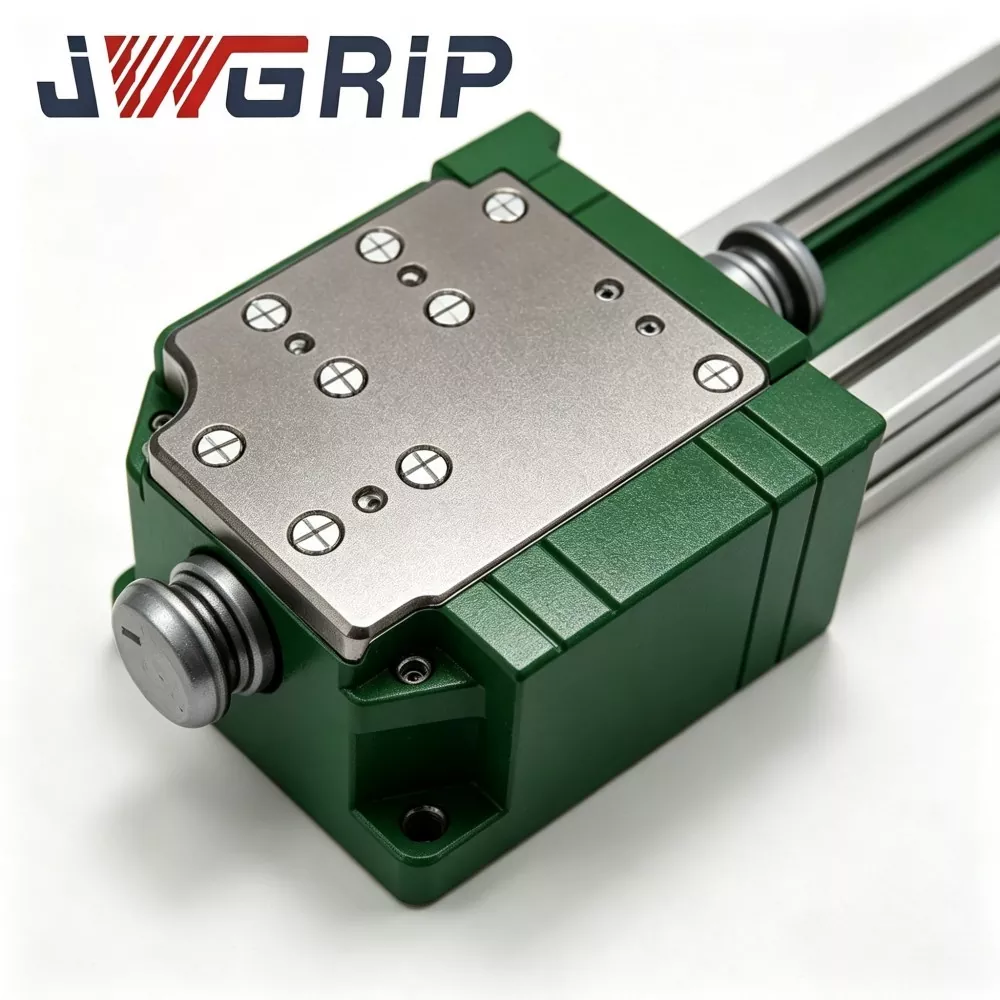
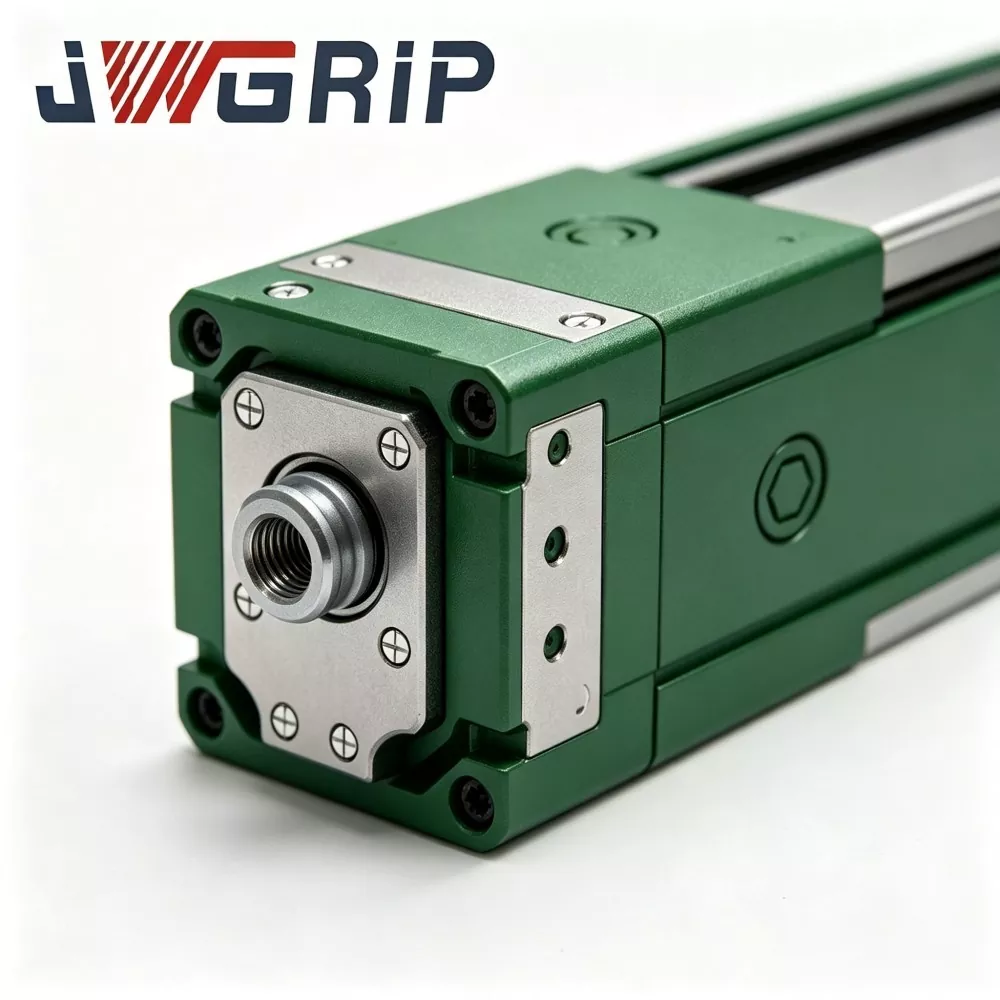
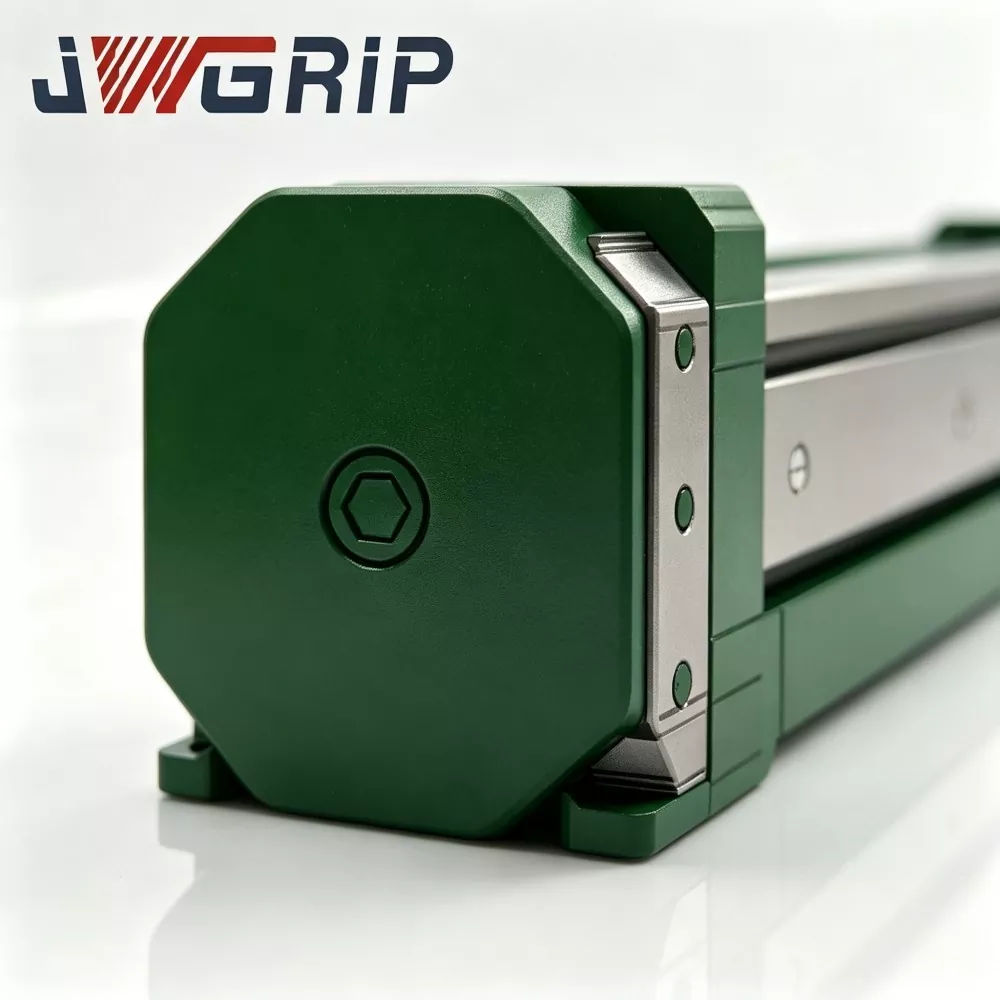
Tipična analiza operativnih točk bolečine
Tovarne, ki uvajajo mešano rokovanje z več orodji (pladenj + prijemalo) prek industrijskih robotov, običajno naletijo na naslednja ozka grla pri običajnih rešitvah za hitro menjavo:
1. Dolge izpade ročne menjave orodja Pogosta demontaža/sestavljanje vijakov, nastavitev referenčne točke in ponovno umerjanje koordinat zavzemajo velik delež proizvodnega časa, zmanjšujejo OEE in omejujejo izhodno zmogljivost avtomatiziranih postaj.
2. Nihanje natančnosti položaja, ki ga povzroči človeško delovanje. Kakovost ročne poravnave je močno odvisna od usposobljenosti operaterja. Odklon položaja se kopiči po večkratnih ciklih zamenjave orodja in poslabša doslednost sestavljanja.
3. Varnostna tveganja v scenarijih ročne menjave orodja Ročno posredovanje v bližini premikajočega se konca robota ustvarja nevarnosti trka ali poškodb med ponavljajočimi se operacijami menjave orodja.
4. Prezgodnja obraba referenčne površine v pogojih izmenične obremenitve Splošni diski za hitro menjavo so zasnovani za enovrstne končne efektorje. Izmenjava med velikimi ekscentričnimi obremenitvenimi pladnji in prijemali s koncentrirano obremenitvijo pospešuje abrazijo namestitvene površine, kar vodi do zmanjšane natančnosti ponavljanja pozicioniranja in pogostega vzdrževanja.
5. Nezadosten varnostni mehanizem s povratno signalizacijo Nekatere poceni enote za hitro menjavo nimajo povratne informacije o stanju zaklepanja v realnem času. Robot lahko izvaja premikanje v pogojih nepopolnega zaklepanja in sproži nesreče zaradi padca obdelovanca.
JWGRIP Robot Quick-Change Gripper-Tray Coupling obravnava zgoraj omenjene boleče točke s petimi osnovnimi konstrukcijskimi ukrepi: namenska nosilna struktura, optimizirana za mešano obremenitev, mehanizem proti padcu z mehansko zaporo, povratna informacija senzorja stanja zaklepanja v realnem času, modularno zamenljivi obrabljivi deli, matrika izdelkov za večstopenjsko ocenjeno obremenitev, ki pokriva 3–120 kg.
Sestava modula
JWGRIP Robot Quick Change Gripper Tray Coupling je sestavljen iz šestih ključnih funkcionalnih modulov:
① Sklop master-base na strani robota
② Sklop podrejenega adapterja na strani orodja
③ Skupina zapornih zob z mehansko zaporo (varnostna struktura proti padcu)
④ Visoko natančen set za pozicioniranje zatiča in luknje
⑤ Integriran vgrajen sklop pnevmatskega prehoda
⑥ Senzor za zaznavanje statusa zaklepanja in enota za izhod signala
Strukturni opis
1. Sklop glavne podlage na strani robota. Glavna namestitvena osnova, pritrjena na prirobnico robota; legirano jeklo visoke trdnosti, obdelane za razbremenitev napetosti in natančno brušene spojne površine ključev. Nosi sestavljene dinamične obremenitve, ki se prenašajo s končnih efektorjev na strani orodja.
2. Sklop podrejenega adapterja na strani orodja Povezovalna plošča na koncu orodja, ločeno nameščena na vsako prijemalo in vsak pladenj. Ujema se z glavno bazo glede dimenzije priklopa, referenčne površine in vmesnika plinskega kroga.
3. Skupina zapornih zob z mehansko zaporo Pnevmatsko aktivirani mehanski zaklepni zobje. Realizira pozitiven mehanski vklop po priklopu. Tudi če pnevmatsko napajanje po nesreči odpove, mehanska zapora ohranja zaklenjeno stanje, da prepreči padec orodja, kar izpolnjuje standard pasivne varnostne zaščite v skladu s CE.
4. Visoko natančen komplet za pozicioniranje locirnih zatičev in locirnih lukenj Natančno brušeni locirni zatiči in locirne luknje zagotavljajo zmogljivost ponavljanja pozicioniranja ≤±0,008 mm po vsakem priklopu. Posebej optimizirana nosilna puša upočasnjuje obrabo, ki jo povzročajo izmenični cikli ekscentrične obremenitve / koncentrirane obremenitve.
5. Integriran vgrajen sklop pnevmatskega prehoda Vgrajeni zatesnjeni kanali plinskega tokokroga znotraj glavne in podrejene strani. Samodejno dokonča pnevmatsko povezavo med priklopom, dovaja stisnjen zrak za pnevmatske prijemale ali vakuumske pladnje brez dodatne zunanje postavitve cevi.
6. Senzor za zaznavanje statusa ključavnice in enota za izhod signala Vgrajeni senzor zazna dejansko stanje vklopa mehanske ključavnice in odda signal stikala proti sistemu robot-PLC. Logiko gibanja robota je mogoče konfigurirati tako, da dovoljuje gibanje samo po prejemu potrditvenega signala »popolnoma zaklenjenega«.
Osnovne tehnične prednosti
1. Struktura, optimizirana za mešano obremenitev, za scenarije menjave pladnja in prijemala
Večina diskov za hitro menjavo, ki so na voljo na trgu, cilja na končne efektorje ene kategorije. Ta sklopka ojača nosilni obroč in strukturo puše locirnega zatiča za pogosto menjavanje pladnjev z veliko površino in kompaktnih prijemal. Zmanjšuje abrazijo referenčne površine pri izmeničnih pogojih ekscentrične in koncentrirane obremenitve. Preverjeno s terenskimi projekti: več kot 1 milijon stabilnih priklopnih ciklov pri 24-urni ciklični proizvodnji pri nazivni obremenitvi.
2. ≤±0,008 mm natančnost ponavljanja pozicioniranja za doslednost sestavljanja
Sprejema visoko precizne ležajne tulce iz zlitine in brušene zatiče. Po zamenjavi pladnja in prijemala koordinate robotskega programa ne zahtevajo obsežne ponovne kalibracije, kar drastično zmanjša delovno obremenitev inženirja pri odpravljanju napak na kraju samem. Ključnega pomena za visoko natančne scenarije, kot sta zlaganje baterijskih celic z novo energijo in sestavljanje komponent 3C.
3. Dvojna varnostna zasnova: mehanska samozapora + električna povratna informacija o stanju zaklepanja
Pasivna mehanska zapora zadrži stanje zaklepanja ob nenamerni izgubi dovoda zraka, da se prepreči nenadna ločitev orodja. Robot-krmilnik lahko izvede gibanje samo po prejemu "popolnoma zaklenjenega" električnega povratnega signala. Ta dvojni varnostni mehanizem s certifikatom CE odpravlja večje varnostne nevarnosti za delavnice brez osebja.
4. Modularna arhitektura obrabnih delov za nizkocenovno vzdrževanje
Ključne komponente potrošnega materiala, vključno s tulci za lociranje zatičev in tesnilnimi obroči, imajo razdeljeno modularno zasnovo. Uporabniki lahko zamenjajo samo lokalne obrabne dele, ne da bi odstranili glavno glavno osnovo s prirobnice robota. Skrajša čas nedelovanja opreme in zmanjša dolgoročne stroške vzdrževanja. Kompleti rezervnih delov se lahko dobavijo skupaj s ponudbo glavne enote.
5. Matrika nazivne obremenitve širokega razpona in združljivost z več blagovnimi znamkami robotov
Nazivna obremenitev izdelka na zalogi pokriva 3 kg-120 kg. Dimenzije montažne prirobnice sledijo glavnim standardom robotske industrije, združljive z ABB, FANUC, KUKA, YASKAWA in domačimi kitajskimi blagovnimi znamkami robotov. Podpira povezavo z vakuumskimi pladnji, mehanskimi prijemali, pnevmatskimi čeljustmi in drugimi končnimi napravami. Za posebne zahteve je na voljo prilagoditev prirobnice, stopnje obremenitve ali tesnilne strukture po meri.
6. Popolna lastna proizvodnja in popolna inženirska podporna storitev
Osnovni procesi, vključno s pregledovanjem surovin, toplotno obdelavo, natančno strojno obdelavo in cikličnim testiranjem končnega izdelka, so dokončani v tovarni JWGRIP, brez zunanjega izvajanja osnovnih procesov. Inženirska ekipa nudi 2D/3D risbe, priročnike za namestitev in predloge za nastavitev parametrov za končne uporabnike.
Scenariji uporabe v več panogah
1. Montažne linije za nove energetske baterije in module za shranjevanje energije
V delavnicah za litij-ionske baterijske module mora en robot izmenično zamenjati vakuumski sesalni pladenj za transport modula in mehansko prijemalo za naloge zategovanja vpenjal. Sklopka JWGRIP omogoča samodejno menjavo orodja brez posadke. Trajanje menjave orodja se zmanjša z ročnih 15 minut na samodejne 3 sekunde, kar močno zmanjša čas izpadov proizvodne linije, ki ga povzroči zamenjava orodja. Več proizvajalcev opreme za shranjevanje energije na Južnem Kitajskem je sprejelo to rešitev.
2. Proizvodne linije za sestavljanje elektronskih izdelkov 3C
Za sestavne postaje za komponente mobilnih telefonov in ohišja prenosnih računalnikov spojka za nizko obremenitev (3–10 kg) sodeluje z majhnimi pladnji za material in miniaturnimi pnevmatskimi prijemali. Visoko natančno združevanje preprečuje odstopanje pri montaži, ki ga povzroča menjava orodja, in podpira hitro neprekinjeno sestavljanje natančnih elektronskih komponent.
3. Avtomatizirane delavnice za montažo avtomobilskih komponent
Proizvodnja avtomobilskih delov zahteva, da roboti ravnajo tako s pladnji za razsuti material kot s prijemali za pozicioniranje. Sklopka za srednje do težke obremenitve (25–120 kg) omogoča pogosto zamenjavo orodij.
4. Inteligentne logistične avtomatizirane sortirne postaje
V delavnicah za avtomatizirano sortiranje materiala robot izmenjuje transportni pladenj za celotno škatlo in prijemalo za pobiranje enega kosa. En robot izvaja večnamensko delovanje, s čimer se zmanjša skupna naložba v avtomatizirane sisteme za sortiranje.
Potek dela v proizvodnji in okvir za nadzor kakovosti
JWGRIP izvaja sistem vodenja kakovosti ISO 9001:2015 v celotni proizvodni verigi. Interna oprema vključuje CNC obdelovalne centre, visokotemperaturne peči za toplotno obdelavo, precizne brusilne stroje, instrumente za metalografsko kontrolo, obsežne preskusne mize s ciklično obremenitvijo in naprave za testiranje s solnim razpršilom. Vsa strojna obdelava jedrnih komponent se konča interno, namesto da bi dokončane dele nabavljali zunanji izvajalci.
Celoten potek proizvodnje:
1. Dohodni pregled surovin: Material iz legiranega jekla je podvržen analizi kemične sestave in testiranju trdote; neskladne surovine se zavrnejo pred vstopom v proizvodnjo.
2. CNC groba in končna obdelava: oblikovanje glavnega telesa, ohišja lociranega zatiča in komponent zapornih zob z visoko natančno CNC opremo.
3. Vakuumska toplotna obdelava in površinsko utrjevanje: ključne nosilne komponente gredo skozi kaljenje in popuščanje, da nadgradijo trdoto in odpornost proti obrabi.
4. Postopki natančnega brušenja: kritične referenčne površine in luknje za lociranje so fino brušene, da se izpolnijo stroge zahteve glede tolerance dimenzij in hrapavosti površine.
5. Sestavljanje komponent in zagon pnevmatskega tokokroga: sestavite zaporne zobe, tesnilne elemente in senzorske enote; izvedite preskus tesnosti notranjega plinskega tokokroga.
6. Popolno delujoče testiranje ciklične obremenitve: vsaka dokončana sklopka izvede tisočkratno ciklično simulacijo zaklepanja-odklepanja pod pogoji nazivne obremenitve; preveri natančnost ponovnega pozicioniranja, zrakotesnost in zanesljivost povratne informacije signala; nekvalificirane enote se vrnejo v predelavo.
7. Končni pregled in lasersko označevanje: preverjanje dimenzij, pregled videza, certifikacijsko označevanje; kvalificirani izdelki vstopijo v skladišče končnih izdelkov za skladiščenje.
Navodila za vzdrževanje
1. Dnevni vizualni pregled: pred vsako proizvodno izmeno vizualno preverite referenčne površine, delovno območje zaklepnih zob in tesnilne obroče glede ostružkov, umazanije ali poškodb zaradi mehanskih udarcev. Odstranite tujke s suhim stisnjenim zrakom.
2. Vzdrževalni sprožilec na podlagi cikličnega števila: V 24-urni neprekinjeni proizvodnji preglejte puše pritrdilnih zatičev in tesnilne obroče vsakih 300 000 priklopnih ciklov. Očistite referenčne površine in nanesite mast proti obrabi. Zamenjajte potrošni material, če se pojavi praska ali očitna obraba. Skrajšajte vzdrževalne intervale za zelo prašno okolje v delavnici.
3. Opomniki o prepovedi uporabe: prepovejte aplikacijo za preobremenitev. Prepovedati nasilno trčenje med glavno bazo in podrejenim adapterjem. Ne razstavljajte notranjega sklopa mehanske ključavnice-zob brez strokovno-tehničnega vodenja.
4. Dolgotrajna zaščita med mirovanjem: Očistite celotno spojno enoto, nanesite mast proti rjavenju na referenčne površine in površine zaklepnih zob; shranite v suhi omari, odporni na prah.
Poprodajna služba
1. Oddaljeno spletno tehnično vodenje, ki zajema namestitev, zagon in odpravljanje napak na kraju samem.
2. Celotna dokumentacija o delovanju in vzdrževanju, dobavljena za vsako naročilo.
3. Tehnično svetovanje na ravni inženiringa za OEM-projekte po meri: sprememba dimenzij prirobnice, nadgradnja tesnilne strukture, prilagoditev posebne obremenitve itd.
4. Plačljiva tehnična storitev na kraju samem po dogovoru, ki je na voljo za obsežna projektna naročila.
5. Neodvisna dobava rezervnih delov za tulce za lociranje zatičev, tesnilne obroče in druge nosljive komponente, ki podpirajo zamenjavo na terenu s strani tehnikov s strani stranke.
6. Opis garancije: 2-letna garancija za nepotrošne glavne strukturne komponente pri pravilni namestitvi in delovnih pogojih nazivne obremenitve. Obrabni deli potrošnega materiala (tesnilni obroči, tulci za lociranje zatičev) so izključeni iz obsega brezplačne garancije. Garancija ne krije škode, ki jo povzroči neustrezna namestitev, delovanje zaradi preobremenitve, trk, ki ga povzroči človek, ali kemična korozija, ki presega specifikacije.
Referenca za javno naročilo in oceno projekta
Osnovna vrednost spojke pladnja za hitro menjavo prijemala robota JWGRIP: namensko optimizirana struktura mešanega prijemala za izmenično obremenitev, ≤±0,008 mm natančnost ponavljanja pozicioniranja, dvojni varnostni mehanizem z mehansko zaporo in električnim signalom, modularno zamenljivi obrabni deli, večstopenjska matrika obremenitve in OEM zmogljivost inženiringa po meri. Rešuje ključna ozka grla avtomatske postaje: dolge izpade ročne menjave orodja, odstopanje od pozicioniranja, ki ga povzroči človek, varnostne nevarnosti zaradi ročnega posega, pospešeno obrabo referenčne točke pod izmenično ekscentrično-in-koncentrirano-obremenitvijo, nepopolno zaklepno-varnostno-zaščito.
Opomniki za oceno projekta:
1. Potrdite dejansko dimenzijo robotske prirobnice in zahtevano nazivno obremenitev (upoštevajte dinamično udarno obremenitev, ne samo statično težo končnega efektorja). Rezervirajte ustrezno varnostno rezervo.
2. Pojasnite predmete zamenjave orodij: navedite količino prijemal in pladnjev, ki morajo biti opremljeni s pomožnimi adapterji na strani orodja.
3. Preverite kakovost in stabilnost vira stisnjenega zraka v delavnici; priporočamo kombinacijo zračnega filtra in regulatorja tlaka, če tlak močno niha.
4. Potrdite pogoj IO-vira robot-PLC za sprejem signala statusa zaklepanja. JWGRIP zagotavlja brezplačno dokumentacijo o električnem vmesniku.
5. Standardno založene različice omogočajo hitro dostavo; sprejmejo storitve inženiringa OEM po meri za posebne zahteve glede prirobnice, posebnega tesnjenja ali posebne stopnje obremenitve.
pogosta vprašanja
V1: Ali lahko ta sklopka izvede popolnoma samodejno zamenjavo orodja brez ročnega dela?
ja Spojka pladnja robotskega prijemala za hitro menjavo prejme signal pnevmatskega krmiljenja iz robotskega sistema in samodejno dokonča zaklepanje/odklepanje. Logiko zamenjave orodij je mogoče integrirati znotraj robotskega programa. Upoštevajte, da morate konfigurirati ustrezno stojalo za shranjevanje orodij za držanje nedejavnih prijemal in pladnjev.
V2: Ali je potrebno ponovno umerjanje koordinat vsakič po zamenjavi pladnja in prijemala?
Ta sklopka dosega ≤±0,008 mm natančnost ponavljajočega se pozicioniranja pri pravilni namestitvi. Ponovna kalibracija koordinat velikega obsega ni potrebna; ob prvem zagonu so sprejemljive manjše natančne nastavitve.
V3: Ali se lahko prilagodi nestandardnim dimenzijam robotske prirobnice po meri?
Standardna različica se ujema z glavnimi specifikacijami robotske prirobnice. Za zahteve glede nestandardnih prirobnic oddajte risbo pred oddajo naročila; Možna je izvedba strojne obdelave dimenzij montažnega vmesnika OEM po meri.
V4: Kaj se zgodi, če se dovod stisnjenega zraka prekine med gibanjem robota?
Vgrajena mehanska samozaklepna struktura ohranja zaklepne zobe zataknjene tudi brez zračnega pritiska, kar preprečuje nesreče zaradi padca orodja. Dejanje odklepanja se lahko zgodi samo, ko sta prisotna signal za odklepanje IN veljaven zračni tlak.
V5: Kateri so ključni elementi vzdrževanja za dolgotrajno neprekinjeno ciklično proizvodnjo?
Glavno delo: očistite referenčne površine in območje zapornih zob; s cikličnim štetjem preverite tesnilne obroče in tulke pritrdilnih zatičev; dopolnite mast proti obrabi; zamenjajte potrošne dele, ko se pojavi očitna obraba. Skrajšajte cikel vzdrževanja za delavnice z veliko prahu.
Pošlji povpraševanje
Kontaktne informacije
-
Naslov
Št. 44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdong Province, Kitajska
-
Tel
-
E-naslov
Dobrodošli pri pošiljanju povpraševanja na JWGRIP. Naša strokovna tehnična in prodajna ekipa bo zagotovila brezplačno izbiro napeljav, prilagojeno zasnovo rešitve in natančno ponudbo.

Novice Priporočila