Slovenski
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






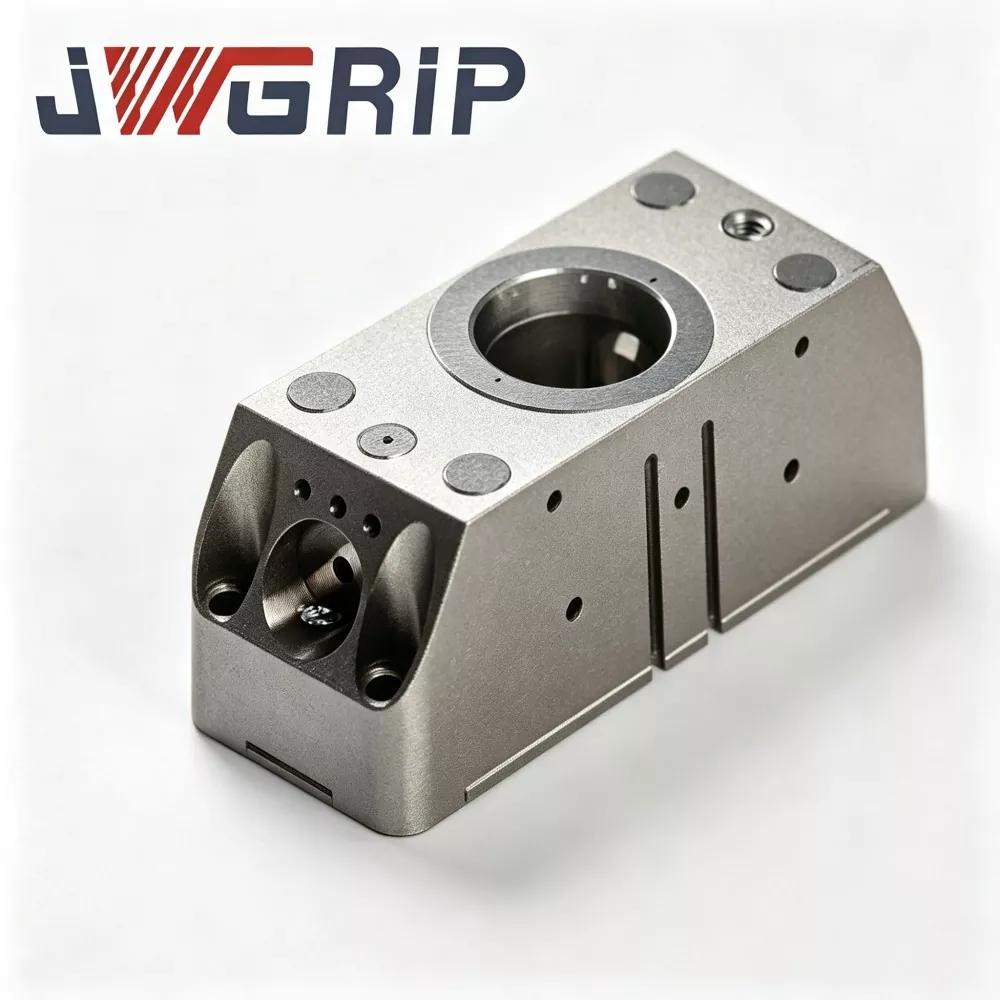
N160 robotski modul prijemala za hitro menjavo
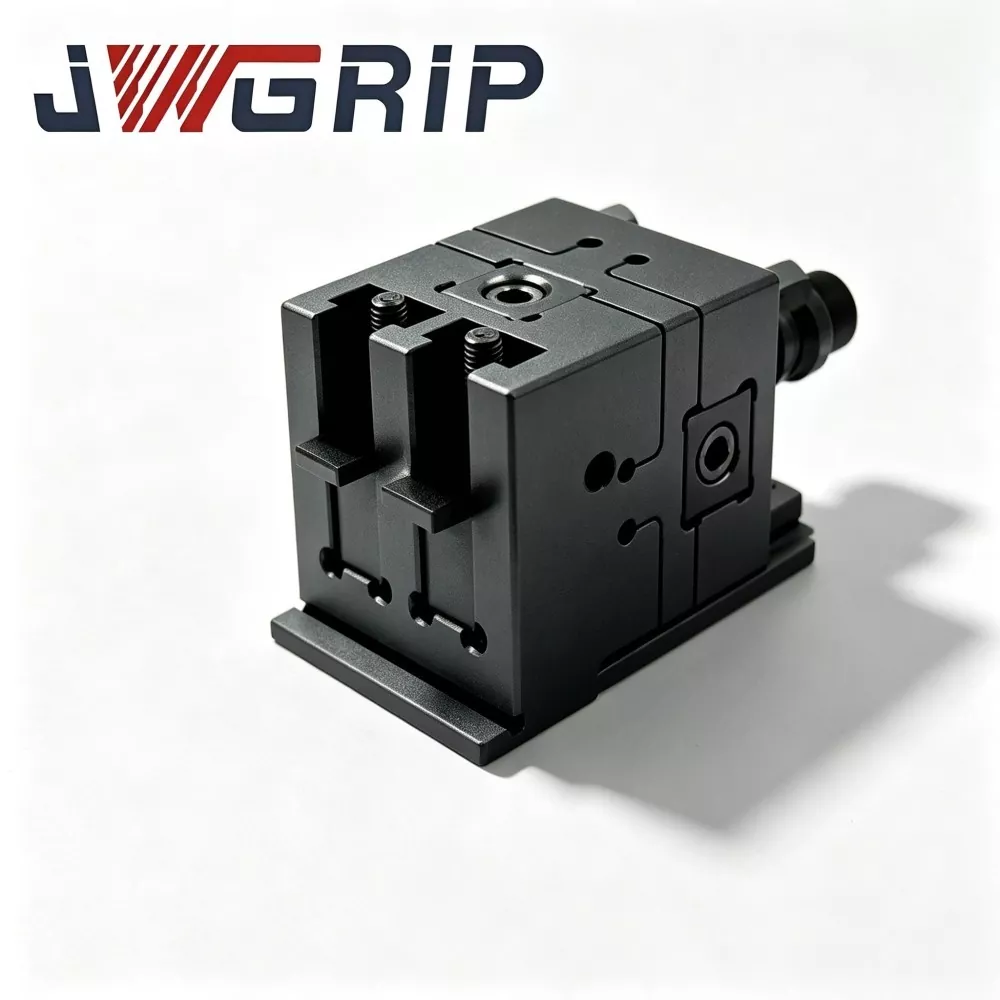
JWGRIP je profesionalni proizvajalec in dobavitelj robotskega prijemalnega modula za hitro menjavo N160 na Kitajskem, ki podpira naročila v velikem obsegu in zagotavlja pristno tovarniško ceno za partnerje globalnih projektov avtomatizacije. To je na novo nadgrajena integrirana robotska izvršilna enota na koncu roke, posebej zasnovana za sodobne prilagodljive proizvodne linije brez osebja. Z inovativno integracijo pnevmatskega vzporednega prijemala in vmesnika za hitro menjavo robota v eno samo modularno ohišje odpravlja potrebo po ločenih diskih za hitro menjavo in neodvisnem sestavu prijemala, pri čemer ne potrebuje dodatnih večslojnih povezovalnih prirobnic ali prehodnih dodatkov.
Ta visokozmogljiv robotski prijemalni modul za hitro menjavo N160 uporablja visoko trdno ohišje iz letalske aluminijeve zlitine in zaklepno jedro iz kaljenega legiranega jekla, ki se ponaša z izjemno vzdržljivostjo in stabilno mehansko zmogljivostjo. Z opustitvijo tradicionalne razdeljene kombinirane strukture učinkovito zmanjša kumulativne napake pri pozicioniranju, ki jih povzročajo večslojne povezave in odstopanja pri montaži na mestu. Modul je prestal milijone cikličnih preskusov utrujenosti in je v celoti skladen z mehanskimi varnostnimi standardi CE, pri čemer ohranja dolgoročno stabilno delovanje v scenarijih visokofrekvenčnega cikličnega prijemanja in preklapljanja.
Vsaka enota, ki je dokončana s popolnimi internimi proizvodnimi postopki, vključno s pregledom surovin, CNC natančno obdelavo, vakuumsko toplotno obdelavo, površinskim utrjevanjem in cikličnim preverjanjem polne obremenitve, zagotavlja dosledno visokokakovostno delovanje. Široko se uporablja za sestavljanje novih energetskih komponent, ravnanje z majhnimi avtomobilskimi deli, 3C natančno zajemanje obdelovancev in sortiranje komponent gospodinjskih aparatov. Podpira poskusni nakup posamezne enote in sodelovanje pri naročilu velikih serij, opremljen je s popolnimi podatki 2D/3D risb, navodili za namestitev in tehnično podporo na daljavo, kar močno zmanjša delovno obremenitev sestavljanja in umerjanja na kraju samem ter skrajša cikel prenove inteligentnih prilagodljivih proizvodnih linij za diskretna proizvodna podjetja.
Utemeljitev zasnove integriranega modula
S preusmeritvijo proizvodnje v način proizvodnje več vrst in majhnih serij, bolj avtomatizirane proizvodne linije zahtevajo enega samega industrijskega robota za opravljanje več nalog grabljenja.
Tradicionalno sistemski integratorji kupijo hitro zamenljivo ploščo in pnevmatsko prijemalo ločeno in ju med zagonom na terenu sestavijo skupaj na robotsko prirobnico.
Ta rešitev prinaša veliko skritih težav:
1. Več parnih prirobnic združuje tolerance dimenzij, kar zmanjšuje splošno natančnost ponavljajočega se pozicioniranja.
2. Izpostavljene zunanje zračne cevi se med pogostimi cikli menjave orodja poškodujejo zaradi trenja.
3. Za montažo in kalibracijo na kraju samem se porabi veliko delovnih ur.
Robotski hitri zamenljivi prijemalni modul N160 je razvit za reševanje zgoraj omenjenih praktičnih težav. JWGRIP združuje hitro menjalni zaklepni mehanizem, kanal plinskega kroga in vzporedne prijemalne čeljusti v eno kompaktno modulno enoto.
Celoten sklop je razdeljen na:
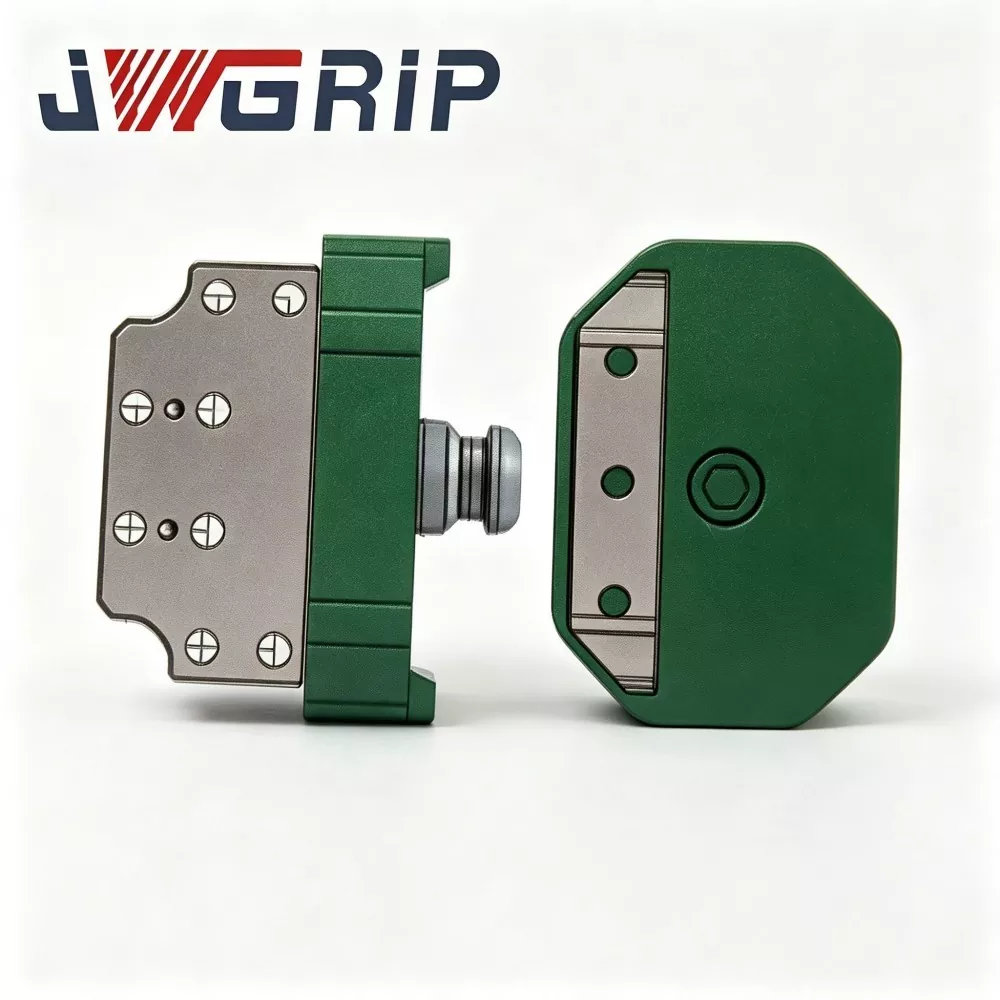
① Osnova na strani robota (trajno nameščena na prirobnici robota)
② Interchangeable tool-side gripper module
Po enkratni namestitvi podnožja na strani robota na prirobnico robota lahko robot dokonča samodejno zamenjavo orodja s priklopom različnih modulov na strani orodja brez ponovnega razstavljanja prirobnic na mestu.
Standardni robotski prijemalni modul za hitro menjavo N160 na zalogi pokriva več stopenj prijemalnih sil, ki se lahko ujemajo z večino običajnih šestosnih industrijskih robotov in sodelovalnih robotov. Za projekte s posebnimi pogoji je mogoče aktivirati prilagojene storitve in storitve OEM. Ne glede na to, ali gre za poskusni nakup v majhnih serijah ali naročilo v razsutem stanju, lahko stranke dobijo podporo po tovarniških cenah prek našega neposrednega tovarniškega kanala dobave.

Opredelitev izdelka in osnovna sestava
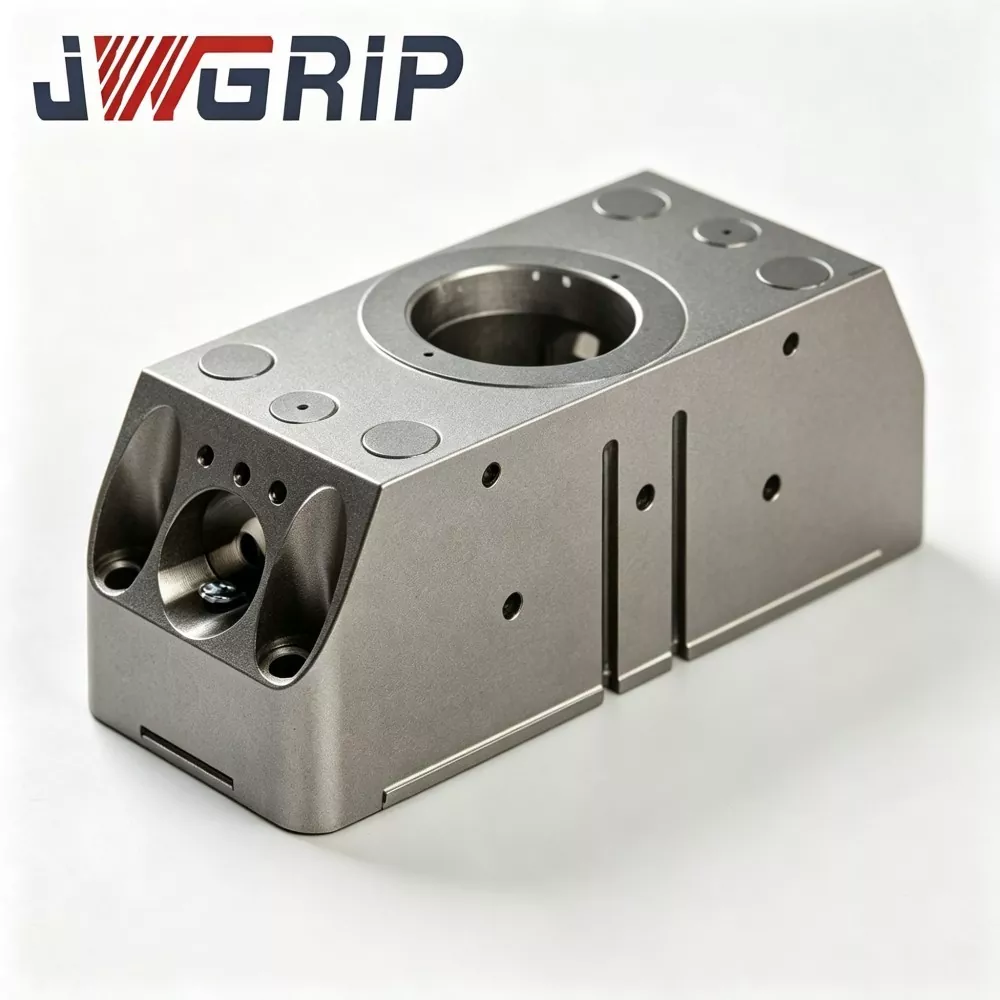
Robotski hitri menjalni prijemalni modul N160 je integriran robotski končni efektor, ki organsko združuje robotski vmesnik za hitro menjavo in vzporedno pnevmatsko prijemalo. Za razliko od diskretnih komponent, ki potrebujejo sekundarno sestavljanje na mestu stranke, vsak robotski modul N160 s hitrim menjavanjem prijemala konča sestavljanje, odpravljanje napak v zračnem krogu in ciklični preskus delovanja v tovarni JWGRIP pred dostavo.
Razčlenitev osnovne sestave:
1. Glavna osnova na strani robota&Trajno pritrjena na izhodno prirobnico robota. Vsebuje: - Pnevmatski dovodni kanal - Mehanski zaklepni pogonski sklop - Vgrajen senzor za povratne informacije o stanju
Ta komponenta ostane nameščena na robotski roki brez pogostega razstavljanja.
2. Modul podrejenega prijemala na strani orodja Izmenljiva delovna enota, vključno z: - Zaklepnim zobnikom iz zlitine - Izjemno natančnimi luknjami za zatiče - Vgrajenimi notranjimi prehodi za plin - Vzporednimi prijemalnimi čeljustmi
Za različne obdelovance je mogoče pripraviti več sklopov modulov na strani orodja z različnimi profili čeljusti, prijemalno silo in hodom.
Delovni tok:
Ko se robot premakne na postajo za naslon za orodje, stisnjen zrak poganja mehanski zaklepni mehanizem znotraj podstavka na strani robota, da se zaskoči z zobnikom na strani orodja. - Visoko natančni lokacijski zatiči omogočajo visoko natančnost pozicioniranja - Notranji plinski prehodi popolna pnevmatska povezava za pogon prijemala - Senzor v realnem času dovaja signal za zaklepanje-odklepanje nazaj v robotski krmilnik za realizacijo nadzora varnostne zapore
Številni proizvajalci robotskih modulov za hitro menjavo prijemal N160 dobavljajo samo ločene rezervne dele, delo pri sestavljanju in nadzoru tolerance pa prepuščajo integratorjem. Naša integrirana zasnova prenaša večino tveganj, povezanih z montažo, na proizvodne povezave v tovarni, kar zmanjšuje negotovost za projekte končnih uporabnikov.
Osnovna zmogljivost in strukturne značilnosti
1. Integrirana modularna struktura za zmanjšanje kopičenja toleranc
Napredni robotski modul za hitro menjavo prijemala N160 odpravi vmesno prehodno prirobnico med hitro menjalno ploščo in prijemalom. Ključne ujemajoče se površine obdelajo in umerijo v tovarni. Natančnost ponavljajočega se pozicioniranja po priklopu lahko doseže ≤±0,010 mm, kar zagotavlja stabilno natančnost prijemanja za prizore z visoko natančnostjo sestavljanja.
2. Vgrajena mehanska samozapora in zapora električnega signala
Upoštevajte mehansko varnostno zahtevo CE. Tudi če se vir stisnjenega zraka med postopkom delovanja pomotoma prekine, mehanski zaklepni zobje še vedno ohranjajo zaskočno stanje, da preprečijo padec modula na strani orodja. Robot lahko izvede navodila za premikanje šele po prejemu "popolnoma zaklenjenega" povratnega signala od senzorja, kar zagotavlja varnostno zaščito za delavnice brez posadke.
3. Vgrajena postavitev notranjega plinskega tokokroga
Plinski kanali so vgrajeni v ohišje modula namesto zunanjih izpostavljenih cevi. - Zmanjšuje tveganje obrabe cevovoda, ki ga povzroči pogosto menjavanje orodij - Zmanjšuje verjetnost okvare zaradi uhajanja zraka in popuščanja spoja v dolgotrajni ciklični proizvodnji
4. Modularna zasnova obrabnih delov, ki je enostavna za vzdrževanje
Ključne komponente potrošnega materiala, vključno s tesnilnimi obroči, vodilnimi drsnimi bloki in pušami za lociranje, imajo neodvisno modularno zasnovo. Pri rednem vzdrževanju uporabniki zamenjajo samo lokalne obrabljive dele, ne da bi odstranili celoten modul s prirobnice robota. Skrajša čas izpada opreme zaradi vzdrževanja.
5. Široka združljivost in prilagodljiva podpora po meri
Standardni robotski prijemalni modul za hitro menjavo N160, ki je na zalogi, se prilagaja večini običajnih industrijskih robotov in robotov za sodelovanje. Ko se soočate s posebno obliko čeljusti, ultra velikim hodom, posebno postavitvijo montažnih lukenj ali zahtevami proti koroziji, je mogoče uresničiti storitve po meri in OEM.
6. Strogo tovarniško preverjanje pred dostavo
Kot profesionalni dobavitelj robotskega modula za hitro menjavo prijemala N160 mora vsak končni izdelek opraviti: zaznavanje sile prijema, inšpekcijo zrakotesnosti, tisočkratno ciklično testiranje zaklepanja-odklepanja in odpiranja-zapiranja prijemala
Preverjanje kakovosti
1. Vhodni pregled surovin
Kemična sestava in preskus trdote za surove palice iz aluminijeve zlitine in legiranega jekla; zavrniti nekvalificirane surovine.
2. CNC groba in končna obdelava
Procesno ohišje, zaklepno orodje, podnožje čeljusti in komponente za lociranje. Stroga kontrola tolerance dimenzij.
3. Vakuumska toplotna obdelava in površinska obdelava
Zaklepno jedro iz legiranega jekla za kaljenje in lociranje za večjo trdoto in odpornost proti obrabi; ohišje iz trdo anodizirane aluminijeve zlitine.
4. Natančno brušenje
Za ključne referenčne površine in luknje za zatiče zagotovite hrapavost površine in toleranco dimenzij.
5. Postopek sestavljanja
Sestavite blokirni sklop, dele drsnega vodila, tesnilne obroče in vgrajen senzor, dokončajte postavitev notranjega plinskega tokokroga.
6. Predhodni preizkus polizdelka
Pregled zrakotesnosti, kalibracija prijemalne sile, odpravljanje napak pri delovanju in preverjanje povratne informacije signala.
7. Preskus utrujenosti pri ciklični obremenitvi
Vsak dokončan robotski modul za hitro menjavo prijemal N160 izvaja na tisoče ciklov zaklepanja-odklepanja in odpiranja-zapiranja prijemala pod simulirano delovno obremenitvijo. Neuspešni izdelki bodo predelani.
8. Končni pregled, označevanje serijske številke in skladiščenje
Kvalificirani izdelki postanejo modul N160 Robot Quick-Change Gripper na zalogi.
Scenariji uporabe v več panogah
1. Sklop novoenergetskih komponent
Zlaganje baterijskih celic, rokovanje z moduli, sestavljanje konektorja. Integrirana zasnova modula se izogne kopičenju toleranc in zagotavlja natančen oprijemalni položaj visokovrednih komponent z novo energijo.
2. Ravnanje z majhnimi avtomobilskimi deli
Majhni deli motorja, pritrdilni elementi, plastični notranji deli. Hitra samodejna zamenjava orodij podpira mešane serije avtomobilskih montažnih linij.
3. 3C natančno prijemanje obdelovanca
Komponente mobilnih telefonov, ohišja prenosnikov, elektronski konektorji. ≤±0,010 mm natančnost ponavljajočega se pozicioniranja izpolnjuje zahteve za visoko natančno sestavo 3C.
4. Razvrščanje komponent gospodinjskih aparatov
Plastične lupine, kovinski nosilci, komponente motorjev. Več modulov na strani orodja z različnimi profili čeljusti se prilagaja različnim geometrijam delov gospodinjskih aparatov.
5. Splošne prilagodljive postaje za avtomatizacijo
Večvrstne proizvodne linije majhnih serij, ki zahtevajo enega robota za obdelavo več vrst delov. Vnaprej sestavljen integriran modul močno skrajša cikel zagona postaje.
Ključne točke namestitve in zagona
1. Namestite glavno podlago na strani robota na prirobnico robota; privijte pritrdilne vijake strogo v skladu z vrednostmi navora, navedenimi v uradni dokumentaciji. Izogibajte se pritrjevanju s prevelikim navorom, ki lahko povzroči mikrodeformacijo osnovnega telesa.
2. Pripravite postajo za naslon za orodje za postavitev nedejavnih prijemalnih modulov na strani orodja. Garancija natančnosti pozicioniranja naslona za orodje za podporo stabilnega samodejnega priklopa.
3. Popolna povezava pnevmatskega vezja za osnovo na strani robota; namestite regulator tlaka zračnega filtra na sprednji del dovoda stisnjenega zraka. Stabilizirajte delovni zračni tlak znotraj 0,5-0,7 MPa.
4. Priključite senzorski signalni kabel na IO-vrata robotskega PLK-ja; preveri logiko povratnega signala statusa zaklepanja; konfigurirajte logiko zaklepanja gibanja robota: robot ne sme izvesti hitrega gibanja, razen če prejme signal "popolnoma zaklenjen".
5. Pred samodejnim ciklom proizvodnje najprej izvedite ročno simulacijo priklopa v tekalnem načinu. Preverite gladkost priklopa, zrakotesnost in pravilnost povratnega signala. Odpravite tveganja mehanskih motenj.
6. Prevedite podrutine za menjavo orodij robotskega programa; določi varno razdaljo približevanja in parametre hitrosti pristajanja. Izogibajte se močnemu trku pri visoki hitrosti med glavnim in podrejenim modulom.
Nabava in vrednotenje projektov
Osnovna vrednost robotskega prijemalnega modula za hitro menjavo JWGRIP N160:
① Integrirana zasnova z enim telesom, ki združuje vmesnik za hitro menjavo in vzporedno prijemalo, odpravlja kopičenje vmesne tolerance prirobnice
② ≤±0,010 mm natančnost ponavljanja pozicioniranja
③ Mehanski samozaklepanje + dvojni varnostni mehanizem za električni signal, skladen s standardom CE
④ Vdelana postavitev notranjega plinskega tokokroga, ki preprečuje obrabo zunanje cevi
⑤ Modularni zamenljivi obrabni deli, nizki stroški vzdrževanja
⑥ Matrika izdelkov z več oprijemnimi silami, združljiva z običajnimi industrijskimi in sodelovalnimi roboti
⑦ Hišna celotna proizvodnja, strogo ciklično preverjanje pred dobavo
Rešuje ključna ozka grla avtomatizacijskih postaj:
Kumulativna toleranca zaradi razcepljene hitro zamenljive plošče + sklopa prijemala
Dolg čas sestavljanja in kalibracije na kraju samem
Odrgnina zunanje zračne cevi in okvara zaradi puščanja zraka
Varnostno tveganje padca orodja zaradi izgube dovoda zraka
Visoki stroški vzdrževanja zaradi nemodularnih obrabnih delov
Opomniki za oceno projekta:
1. Potrdite dejansko dimenzijo robotske prirobnice in zahtevano nazivno obremenitev (upoštevajte dinamično udarno obremenitev, ne samo statično težo prijemala + obdelovanca). Rezervirajte ustrezno varnostno rezervo.
2. Pojasnite zahteve za stopnjo prijemalne sile, hod odpiranja čeljusti in profil čeljusti za ciljne obdelovance.
3. Preverite kakovost in stabilnost vira stisnjenega zraka v delavnici; priporočamo kombinacijo zračnega filtra in regulatorja tlaka, če tlak močno niha.
4. Potrdite pogoj IO-vira robot-PLC za sprejem signala statusa zaklepanja. JWGRIP zagotavlja brezplačno dokumentacijo o električnem vmesniku.
5. Standardno založene različice omogočajo hitro dostavo; Sprejmite prilagojeno storitev/storitev OEM za posebne zahteve glede prirobnice, posebnega tesnjenja (nadgradnja IP), posebnega profila čeljusti ali izjemno velikega hoda.
pogosta vprašanja
V1: Ali lahko robotski hitri menjalni prijemalni modul N160 izvede popolnoma samodejno zamenjavo orodja brez ročnega razstavljanja vijakov?
ja Robotski hitri menjalni prijemalni modul N160 se odzove na pnevmatski krmilni signal robotskega sistema in samodejno dokonča zaklepanje-odklepanje. Logiko zamenjave orodij je mogoče integrirati v robotski program. Stojalo za shranjevanje orodja za namestitev neuporabnih modulov na strani orodja je treba pripraviti na mestu.
V2: Ali potrebujem obsežno ponovno kalibracijo koordinat vsakič, ko zamenjam module na strani orodja?
Pod pravilnimi pogoji namestitve ponovite natančnost pozicioniranja ≤±0,010 mm. Ponovna kalibracija velikega obsega ni potrebna; manjše natančne nastavitve se lahko končajo med prvim zagonom.
V3: Prirobnica mojega robota ni standardna, ali lahko uporabim robotski hitri menjalni prijemalni modul N160?
Modeli robotskega modula za hitro menjavo prijemala N160, ki so na zalogi, se prilegajo glavnim robotskim prirobnicam. Za nestandardni vmesnik lahko prilagojena in OEM storitev spremeni montažno prirobnico v skladu z risbami strank.
V4: Kaj se zgodi, če se med premikanjem robota po nesreči prekine dovod zraka?
Vgrajena je mehanska samozaklepna struktura. Celo stisnjen zrak izgine, zaklepni zobje se še naprej ujamejo, da preprečijo padec modula na strani orodja. Dejanje odklepanja se lahko sproži samo, ko hkrati obstajata signal za odklepanje in veljaven zračni tlak.
V5: Kateremu vzdrževalnemu ciklu naj sledim za robotski hitri menjalni prijemalni modul N160?
Pri 24-urni neprekinjeni proizvodnji preglejte potrošne dele vsakih 250 000 ciklov, očistite referenčno površino in dodajte mast proti obrabi. Skrajšajte vzdrževalne intervale za delavnice z veliko prahu.
V6: Ali lahko modul N160 Robot Quick-Change Gripper deluje v delavnici, ki je izpostavljena pljuskom?
Standardna različica doseže stopnjo IP53, primerna za običajne delavnice. Za okolje, ki je nagnjeno k brizganju, z visoko vlažnostjo in rahlo korozivno, izberite prilagojen robotski modul N160 za hitro menjavo prijemala z nadgrajenim tesnjenjem in protikorozijsko obdelavo.
Pošlji povpraševanje
Kontaktne informacije
-
Naslov
Št. 44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdong Province, Kitajska
-
Tel
-
E-naslov
Dobrodošli pri pošiljanju povpraševanja na JWGRIP. Naša strokovna tehnična in prodajna ekipa bo zagotovila brezplačno izbiro napeljav, prilagojeno zasnovo rešitve in natančno ponudbo.

Novice Priporočila