Slovenski
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Proizvajalec serije profesionalnih robotskih prijemal za hitro menjavo za industrijsko avtomatizacijo
Kot dobavitelj serije Robot Quick Change Gripper, osredotočen na avtomatizacijo,JWGRIPdobavlja adapterje za spajanje pladnjev, prijemalne module na koncu robota in zgibne prijemalne roke z mehanskim testiranjem utrujenosti in standardizirano serijsko proizvodnjo za CNC delavnice in integratorje avtomatizacije, ki si prizadevajo za delno linijsko avtomatizacijo, pri tem pa ohranjajo obstoječo infrastrukturo držal za ročno upravljanje. Ta preklopna strojna oprema na strani robota odpravlja glavne ovire pri nadgradnji brez popolne zamenjave napeljave. V kombinaciji z UPC Zero Point Positioning Series inSerija palet Zero Point, gradi popolne avtomatizirane poteke dela za ravnanje z materialom za brezhiben prenos obdelovancev med postajami, ki jih upravljajo roboti, in postajami za ročno nastavitev. V masovni proizvodnji se uporabljajo strogi mehanski zaklepni hod in nadzor tolerance pozicionirnih zatičev, ki zagotavljajo dolgoročno stabilnost pri lociranju v mešanih ročno-avtomatiziranih proizvodnih pogojih.
Sporočilo o napaki
Veliko število strojnih delavnic že ima zrele sisteme ročnega vpenjanja. Ko vodje obratov načrtujejo uvedbo robotskega upravljanja, pogosto domnevajo, da bo že sam nakup robotske roke prinesel proizvodne rezultate brez luči. V resnici so telesa robotov le naprave za izvajanje gibanja. Brez ujemajoče se strojne opreme za preklop končnega efektorja roboti ne morejo zanesljivo zgrabiti, dvigniti in locirati obstoječih palet in napeljav na proizvodnem mestu.
Kakšne negativne posledice ima slabo usklajena oprema za prijemanje robota?
Med hitrim premikanjem robota lahko pride do ohlapne spojke, zamaknjenega položaja prijemanja ali nenamernega padca palete. Številni projekti avtomatizacije trpijo zaradi kratkega časa delovanja ne zaradi napak robotskega krmilnika, temveč zaradi nezdružljive povezovalne strojne opreme med prirobnico robota in nosilci obdelovanca.
Kako ohranite obstoječe poteke dela z ročno nastavitvijo po dodajanju strojne opreme robota?
Številne zgodnje sheme preoblikovanja avtomatizacije prisilijo delavnice, da izberejo popolnoma samodejni način in opustijo priročno ročno posredovanje. V resnični maloserijski mešani proizvodnji morajo operaterji še vedno ročno naložiti surovce posebnih oblik, pregledati polizdelke ali razstaviti obdelovance v sili.
Ali se preklopna strojna oprema na koncu robota uporablja samo za popolnoma nenadzorovano množično proizvodnjo?
To je pogost nesporazum. Zagotavlja tudi veliko vrednost za polavtomatizirane delavnice v hibridnem načinu. Operaterji lahko dokončajo zapleteno ročno pripravo brez povezave, roboti pa prevzamejo ponavljajoče se naloge transporta palet.
Funkcionalne razlike
Spojka pladnja robotskega prijemala za hitro menjavo: Ta vmesna povezovalna komponenta vzpostavlja stabilno razmerje mehanskega ujemanja med prijemalnimi moduli in ciljnimi paletami. Absorbira manjša odstopanja položaja, ki nastanejo zaradi napak pri pozicioniranju gibanja robota, s čimer se izogne poškodbam zaradi togih trkov med mehanskimi strukturami med cikli prenosa visoke hitrosti.
Modul robotskega prijemala za hitro menjavo N160: Ta modul, nameščen na jedrno prirobnico, služi kot osnovna enota, nameščena neposredno na izhodno prirobnico robota. Zagotavlja standardiziran zaklepni vmesnik za poznejše prijemalne roke, kar omogoča hitro zamenjavo različnih končnih orodij brez večkratnega spreminjanja parametrov programa robota.
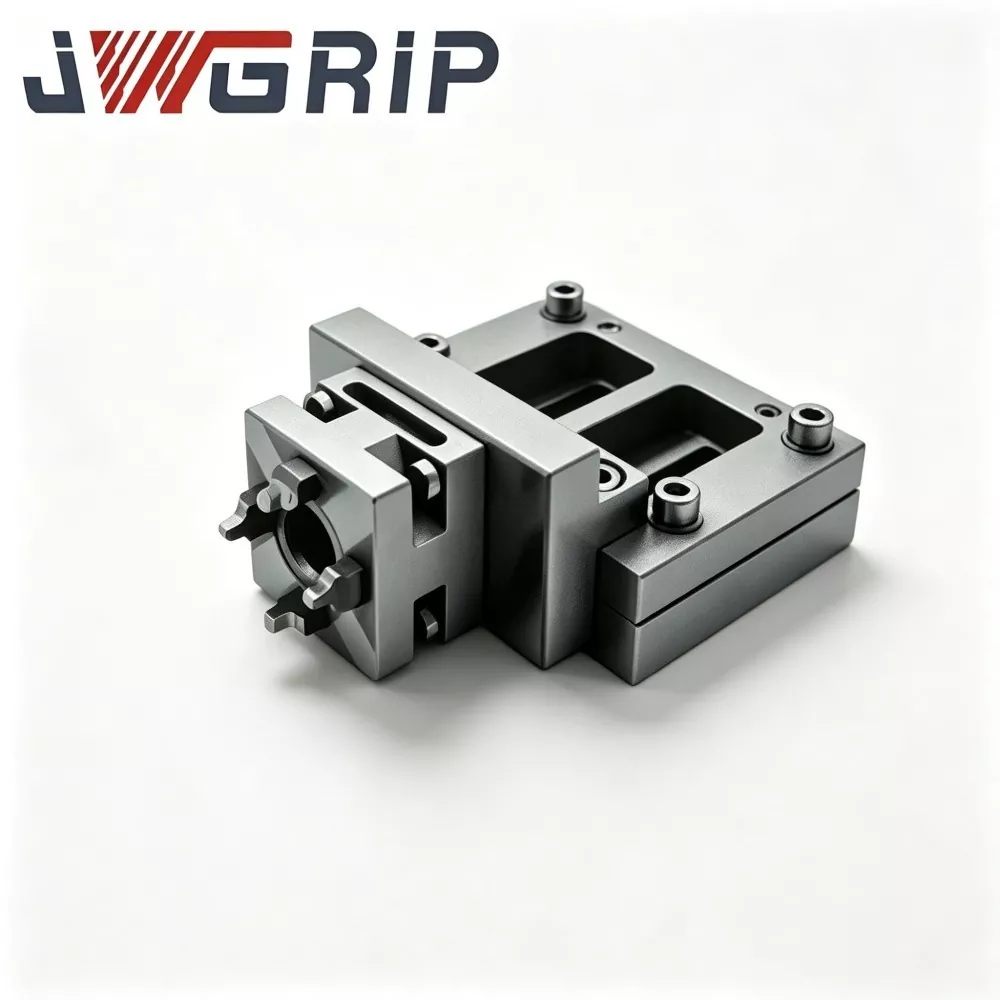
N160 tečajna povezovalna roka za robotsko hitro menjalno prijemalo: premična izvršilna roka, ki se fizično dotakne zunanjih obrisov palete. Njegov strukturni obris je optimiziran glede na geometrijo robov palete, kar zagotavlja stabilno prijemalno silo v slogu ovijanja. Preprečuje zdrs pri pospeševanju in zaviranju med gibanjem robota po poti.
Temeljni kazalniki vrednotenja
Kako potrditi, ali nazivna obremenitev ustreza dejanskim proizvodnim zahtevam?
Uporabniki se ne morejo zgolj sklicevati na podatke o nominalni obremenitvi robotske roke. Izračunati morajo skupno težo, vključno z modulom prijemala, vzvodno roko, paleto, vpenjalom in neobdelanim obdelovancem. Prekomerna kompozitna obremenitev bo pospešila mehansko obrabo in povzročila skrita tveganja padca.
Zakaj je ponavljajoča se natančnost pozicioniranja prijemanja enako pomembna kot natančnost ničelne vpenjalne glave?
Tudi če imajo vpenjalne glave na strani stroja mikronsko natančnost, če robotsko prijemalo povzroči veliko odstopanje položaja med pobiranjem in nameščanjem palet, bo splošna natančnost sistema močno zmanjšana. Napaka pozicioniranja na strani prijemala se bo prenesla na celotno zanko držala.
Katere okoljske dejavnike je treba upoštevati pri robotski strojni opremi?
Robotski končni efektorji delujejo znotraj perifernih območij obdelovalnega stroja, poškropljeni s hladilno tekočino za rezanje, kovinskimi ostružki in oljno meglico. Površinska obdelava strojne opreme in zmogljivost tesnjenja morata biti odporna proti koroziji in zagozditvi odrezkov znotraj gibljivih položajev spoja.
Kako uresničiti brezhibno združevanje z obrobno strojno opremo za držanje z ničelno točko?
Kateri predpogoji so potrebni za sodelovanje z UPC Zero Point Positioning Series?
Za ciljne palete ohranite dosledne zunanje konturne mere prijemanja. Geometrija ročice tečajne povezave mora ustrezati strukturi robov palete serije UPC, tako da lahko roboti izvedejo stabilno pobiranje za palete, združljive z roboti.
Kakšne prednosti prinaša povezovanje s serijo palet Zero Point?
Z adapterjem za spajanje pladnja lahko roboti upravljajo tudi z navadnimi ročno uporabljenimi paletami. Trgovinam ni treba zamenjati vseh obstoječih palet za izvedbo polavtomatskega preoblikovanja, ki ščiti prejšnje naložbe v strojno opremo.
Katerim skritim tveganjem se je treba izogniti pri delovanju v hibridnem načinu?
Preprečite mešano uporabo palet z različnimi zunanjimi dimenzijami v enem delovnem območju robota. Različne velikosti obrisov bodo povzročile nepravilne položaje prijemanja. Strogo upravljanje razvrščanja palet je treba izvajati na kraju samem.
Material strojne opreme in značilnosti postopka
Glavna konstrukcijska telesa prijemalnih modulov in povezovalnih ročic so izdelana iz legiranega jekla visoke trdnosti. Ključne kontaktne in zaklepne površine so obdelane z naogljičenjem in natančnim brušenjem. Vsaka dokončana komponenta pred odpremo prestane večkratno ciklično testiranje na utrujenost zgrabi-spusti. Strukturna deformacija je strogo nadzorovana pri nazivnih pogojih polne obremenitve.
Mere prirobničnega priključka sledijo običajnim standardom vmesnika industrijskih robotov. Ključni položaji namestitvenih lukenj ohranjajo medsebojno zamenljivost, kar zmanjšuje sekundarno spreminjanje med namestitvijo na mestu.
Storitve prilagajanja po meri zajemajo prilagoditev giba grabila, posebne plošče za pretvorbo prirobnic in površinsko obdelavo proti obrabi, da se prilegajo nestandardnim obrisom palet in različnim znamkam robotov.
Opombe o aplikaciji
Komponente za prijemanje na strani robota so med vsakim ciklom gibanja izpostavljene pogostim vplivom pospeševanja in zaviranja. Kopičenje ostružkov znotraj šarnirskih spojev bo povečalo odpornost proti gibanju in povzročilo grabežni odmik. Periodično čiščenje in mazanje sklepov je treba vključiti v dnevne kontrolne sezname za vzdrževanje opreme. Neprekinjeno delovanje brez rutinskega vzdrževanja bo postopoma poslabšalo stabilnost prijemanja, tudi pri dobro zasnovanih komponentah avtomatizacije.





- View as

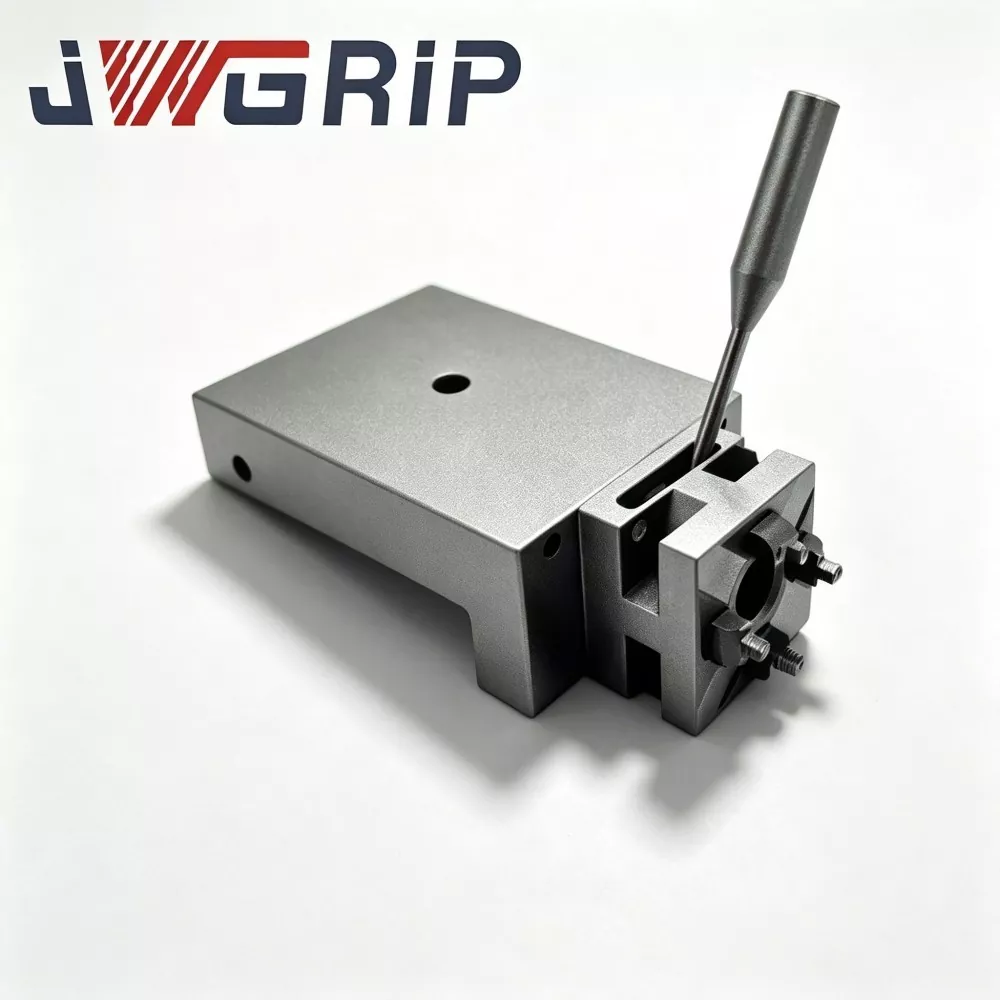
N160 Tečajna povezovalna roka za robotsko prijemalo za hitro menjavo
JWGRIP je profesionalni proizvajalec in dobavitelj N160 šarnirske vzvodne roke za robotsko prijemalo za hitro menjavo na Kitajskem, ki zagotavlja neposredno tovarniško storitev s standardnimi izdelki, ki so v celoti na zalogi za podporo globalne uvedbe projektov avtomatizacije in vzdrževanja delavnic. To je visoko zmogljiva komponenta nihajnega tečaja s prenosom sile, ki je zasnovana posebej za robotske module prijemal za hitro menjavo serije N160. Združuje optimizirano strukturo prenosa sile in vroče kovano integrirano tehnologijo oblikovanja v eno samo funkcionalno enoto, ki služi kot ključni kinematični del, ki pretvarja linearno pogonsko silo bata v nihanje vpenjalnega gibanja prijemalne čeljusti.
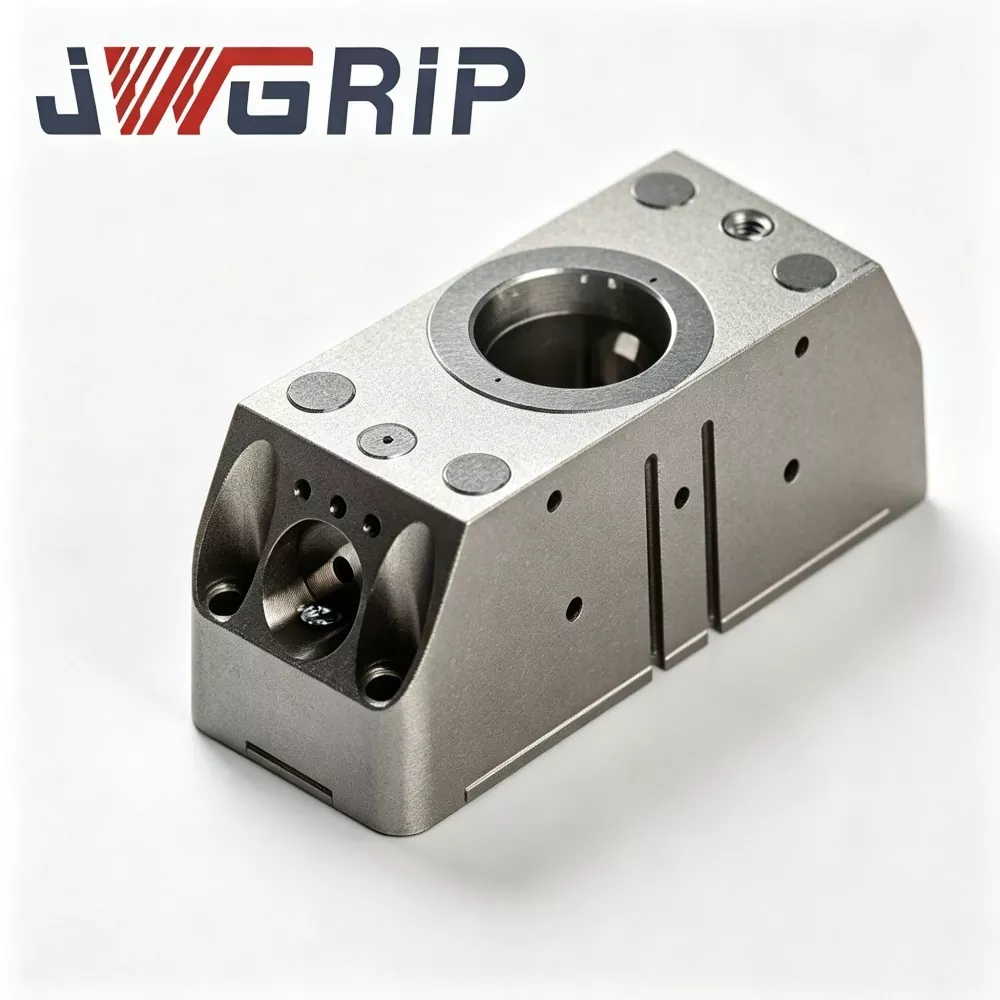
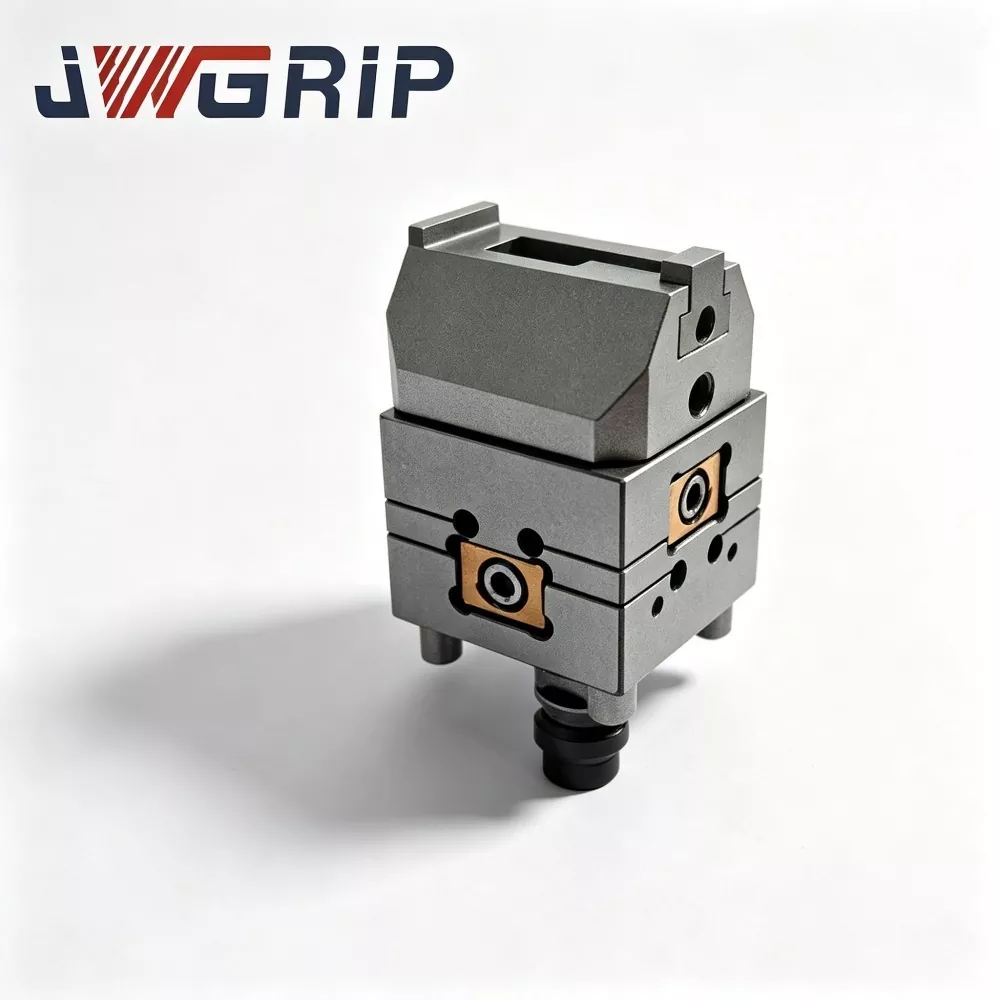
N160 robotski modul prijemala za hitro menjavo
JWGRIP je profesionalni proizvajalec in dobavitelj robotskega prijemalnega modula za hitro menjavo N160 na Kitajskem, ki podpira naročila v velikem obsegu in zagotavlja pristno tovarniško ceno za partnerje globalnih projektov avtomatizacije. To je na novo nadgrajena integrirana robotska izvršilna enota na koncu roke, posebej zasnovana za sodobne prilagodljive proizvodne linije brez osebja. Z inovativno integracijo pnevmatskega vzporednega prijemala in vmesnika za hitro menjavo robota v eno samo modularno ohišje odpravlja potrebo po ločenih diskih za hitro menjavo in neodvisnem sestavu prijemala, pri čemer ne potrebuje dodatnih večslojnih povezovalnih prirobnic ali prehodnih dodatkov.
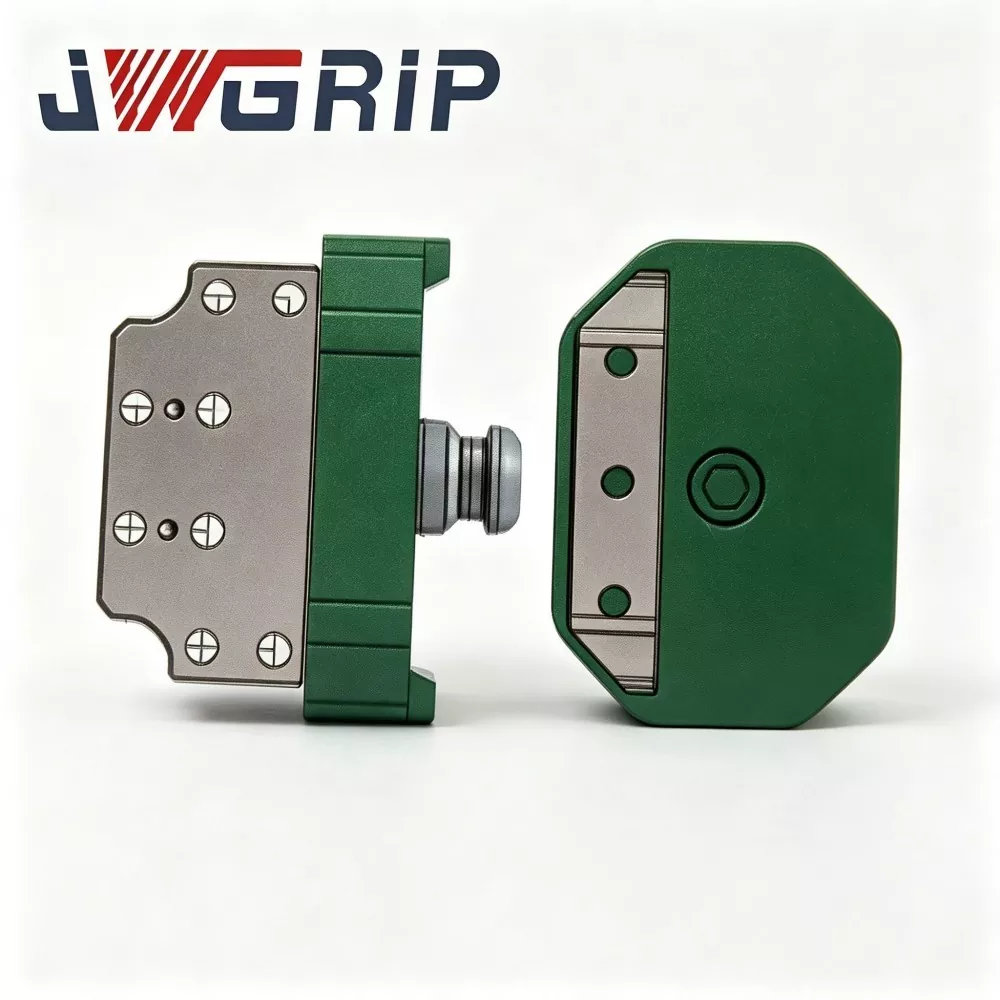
Spojka pladnja robotskega prijemala za hitro menjavo
JWGRIP je proizvajalec in dobavitelj profesionalne spojke za pladenj robotskega prijemala za hitro menjavo na Kitajskem. To je napredna integrirana preklopna komponenta končnega efektorja robota, posebej zasnovana za prilagodljive avtomatizirane proizvodne linije brez posadke. Združuje konstrukcijsko konfiguracijo iz visoko trdnega legiranega jekla in postopek natančnega brušenja v eno samo enoto, s čimer uresničuje popolnoma samodejno preklapljanje orodja robota brez ročnega posredovanja med zamenjavo prijemal, pladnjev in drugih končnih orodij.
JWGRIP je profesionalni Serija robotskih prijemal za hitro menjavo proizvajalec in dobavitelj na Kitajskem. Toplo vas pozdravljamo pri veleprodajni prodaji visokokakovostnih izdelkov po konkurenčnih cenah iz naše tovarne.
Novice Priporočila