Slovenski
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Zaupanja vreden proizvajalec serije UPC Zero Point Positioning za visoko natančno držanje delov
Kot industrijski dobavitelj OEM in ODM serije UPC Zero Point Positioning Series,JWGRIPizvaja strukturno iteracijo, mehansko validacijo in množično proizvodnjo za robotsko usklajene palete, magnetne podlage za lociranje in mehanske povezovalne roke. Ta paket strojne opreme za lociranje, združljiv z roboti, je namensko izdelan za proizvajalce, ki nameravajo razširiti zmogljivosti robotskega ravnanja z materialom, ne da bi prenovili svojo obstoječo bazo CNC strojev. Poleg tega portfelja strojne opreme je mogoče doseči združljive rezultate orodij, če jih združiteSerija palet Zero Pointin serije Zero Point Clamping Chuck, ki tvorijo hibridne ročno-avtomatske delovne tokove lociranja po celotni delavnici. Vse ključne parne dimenzije strogo sledijo poenotenim standardom vmesnika, da se zagotovi brezhibna interoperabilnost med serijami.
Ozko grlo aplikacije
Številni običajni kompleti strojne opreme z ničelno točko so razviti izključno za ročno nalaganje in razkladanje. Ko tovarne dodajo robotske roke za proizvodnjo brez posadke, hitro naletijo na praktične ovire. Standardne palete nimajo namenskih mehanskih prijemalnih funkcij, navadne vpenjalne glave ne morejo stabilno sprejeti robotsko dostavljenih palet, operaterji pa se soočajo z dodatnimi modifikacijami, da staro strojno opremo prilagodijo robotskim postajam.
Kaj pa, če želite na isti strojni postaji fleksibilno preklapljati med ročnim in robotskim upravljanjem? Številne zgodnje rešitve avtomatizacije prisilijo delavnice, da trajno izberejo en način. Ali delujete popolnoma samodejno in izgubite hitro ročno posredovanje, ali pa se držite ročnega nalaganja in se odpoveste proizvodnemu potencialu brez luči.
Kako se izognete dragi obsežni zamenjavi strojne opreme pri naknadnem opremljanju robotov na obstoječe stroje? Popolna zamenjava vseh palet in vpenjalnih klešč povzroči velike izgube. Mnogi vodje proizvodnje iščejo modularno dodatno strojno opremo, ki lahko sobiva z njihovo trenutno infrastrukturo ničelne točke. To je ravno tisto, kjer ta serija prinaša oprijemljivo praktično vrednost
Modularne komponente orodja
UPC Zero Point Pallet with Power Chuck: Ta integrirana paletna enota ima vgrajene močne vpenjalne komponente. Zasnovan za neposredno prijemanje in namestitev robota, odstrani dodatne vmesne adapterje. Mehanske roke ga lahko neposredno predajo in zaklenejo na mestu brez človeškega dotika, kar je zelo primerno za neprekinjeno serijsko obdelavo delov pod nenadzorovanimi pogoji.
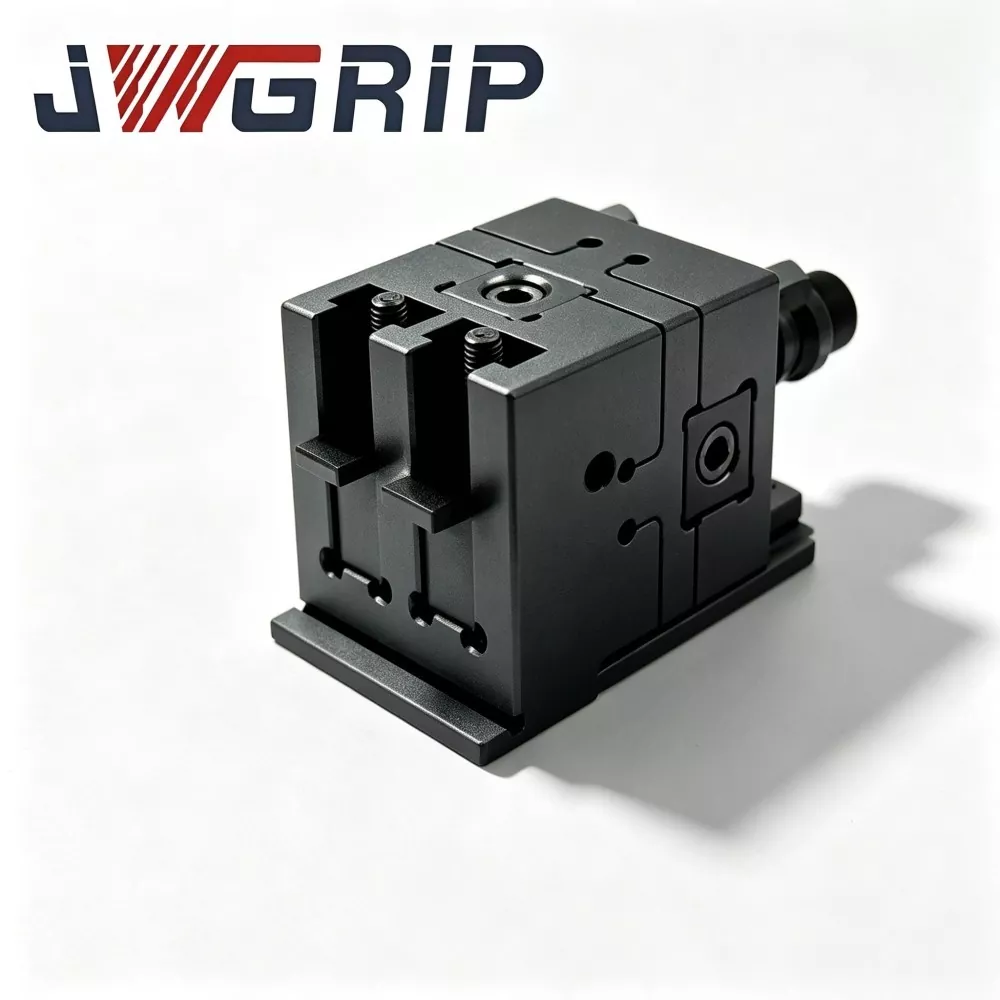
Magnetna paleta z ničelno točko UPC: uporablja logiko lociranja s pomočjo magneta, ki se razlikuje od shem čistega mehanskega zaklepanja. Magnetna predpozicija zadrži paleto na mestu, preden stopi v veljavo formalno mehansko zaklepanje. Ta funkcija predpozicije učinkovito preprečuje zdrs ali odmik palete med hitrim premikanjem robota in hitrim prenosom. Deluje izjemno dobro pri obdelovancih s tankimi stenami in lahkimi vpenjalnimi sklopi.
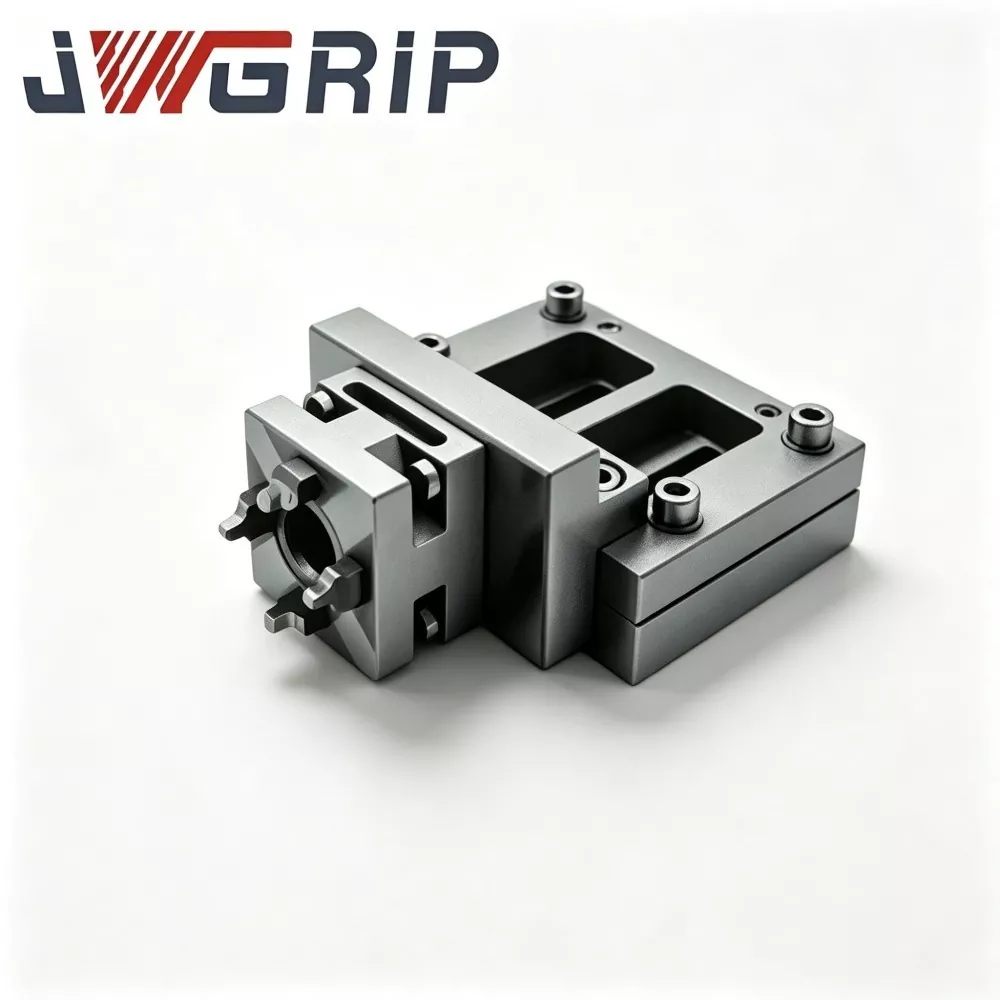
Povezavna roka s tečaji UPC za robotski menjalnik orodja za hitro menjavo: ta povezovalna roka, ki služi kot mehanski izvršilni del, nameščen na prirobnicah robota, izvaja dejanja prijemanja, dvigovanja in transporta ciljnih palet. Njegove strukturne dimenzije so natančno usklajene z zunanjim profilom palet serije UPC, s čimer se izognete nevarnostim napačnega prijema in padca med visokohitrostnimi robotskimi cikli.
UPC centrirni segmenti za vpenjalni sistem Zero Point: Ti centrirni segmenti delujejo kot zamenljive pomožne komponente za pozicioniranje. Natančno prilagodijo toleranco referenčne točke, ko se vmesijo palete in vpenjalne glave na strani stroja, s čimer kompenzirajo manjša odstopanja pri montaži, ki nastanejo med dolgotrajnim delovanjem v delavnici. Podaljšajo uporabno življenjsko dobo celotnega locirnega kompleta.
Priprave in pravila za preklop načina hibridnega nalaganja
Katere priprave je treba opraviti za preklop v mešanem načinu?
Ohranite poenotene referenčne standarde tako za UPC palete, ki jih strežejo roboti, kot za ročno upravljane palete iz serije palet Zero Point. Enake specifikacije vlečnega čepa zagotavljajo fizično zamenljivost iste vpenjalne glave na strani stroja.
Katera pravila delovanja je treba upoštevati pri preklopu načina?
Pri prehodu z robotske proizvodnje na ročno nastavljanje operaterjem ni treba razstaviti ali spremeniti vpenjalne glave na strani stroja. Zamenjajo samo robotsko usmerjene palete serije UPC z običajnimi ročno naloženimi paletami. Ni potrebno ponovno tipanje ali ponastavitev ničelne točke.
Na katera skrita tveganja morate biti pozorni pri potekih dela v mešanem načinu?
Bodite pozorni na omejitve teže robotovega prijemanja. Skupna teža obdelovancev in vpenjala ne sme preseči nazivne obremenitve ročice tečaja UPC za robotski menjalnik orodja za hitro menjavo. Prekomerna obremenitev bo povzročila pozicioniranje in mehansko deformacijo.
Ocena uspešnosti
Natančnost robotskega ponavljanja prenosa: Ne gre le za natančnost statičnega pozicioniranja po zaklepanju. Preučiti morate tudi odstopanje položaja, ki nastane v celotnem procesu prijemanja, dvigovanja, premikanja in postavljanja robota. Manjša odstopanja med prenosom se bodo po več ciklih obdelave razširila v očitne dimenzijske napake.
Okoljska prilagodljivost magnetno podprtih struktur: Za delavnice, napolnjene z rezalnimi sekanci na osnovi železa, modeli palet magnetnega tipa potrebujejo učinkovito zasnovo za odganjanje ostružkov, ki preprečuje, da bi se ostanki železa prijeli na magnetne površine in uničili locirano ravnost.
Učinkovitost mehanske strukture proti udarcem: dejanja nameščanja z roko robota povzročijo določen vpliv na stik. Strukturna trdnost strojne opreme mora absorbirati pogoste ponavljajoče se udarce brez trajne deformacije lociranih referenčnih ploskev.
Lastnosti materiala in izdelave
Glavna konstrukcijska telesa so izdelana iz visoko trdnega kaljenega legiranega jekla. Ključne kontaktne površine gredo skozi večstopenjske postopke natančnega brušenja. Sklopi magnetnih palet prestanejo večkratno testiranje staranja za slabljenje magnetne sile, da zagotovijo, da zmogljivost magnetne predpozicije ostane stabilna po tisočih delovnih ciklih.
Vse komponente serije UPC Zero Point Positioning ohranjajo združljivost vmesnika s serijo Zero Point Clamping Chuck. Tovarnam ni treba zavreči obstoječih vpenjalnih klešč na strani stroja, ko uvajajo palete, ki podpirajo robote. Obstoječa sredstva strojne opreme lahko še naprej delujejo v novi postavitvi avtomatizirane proizvodnje.
Podpora za nestandardno modifikacijo zajema dimenzije utorov za prijemanje, nastavitev intenzitete magnetne sile in velikosti prirobnic za vgradnjo vezne roke, ki se prilagajajo različnim glavnim standardom prirobnic blagovne znamke robotov na trgu.
Dnevno vzdrževanje
Robotsko usmerjena strojna oprema za lociranje ne bo zagotovila polne zmogljivosti samo s preprosto namestitvijo. Vsakodnevno upravljanje mora združevati prilagajanje parametrov gibanja robota, redno čiščenje ostružkov na magnetnih površinah in redne preglede zračnosti spoja med ročico. Tudi visokokakovostna modularna strojna oprema bo povzročila skrita tveganja, če se izpustijo koraki rutinskega vzdrževanja. Številni primeri premajhne učinkovitosti projektov avtomatizacije izvirajo iz zanemarjenega dnevnega pregleda in ne zaradi napak same strojne opreme.





- View as
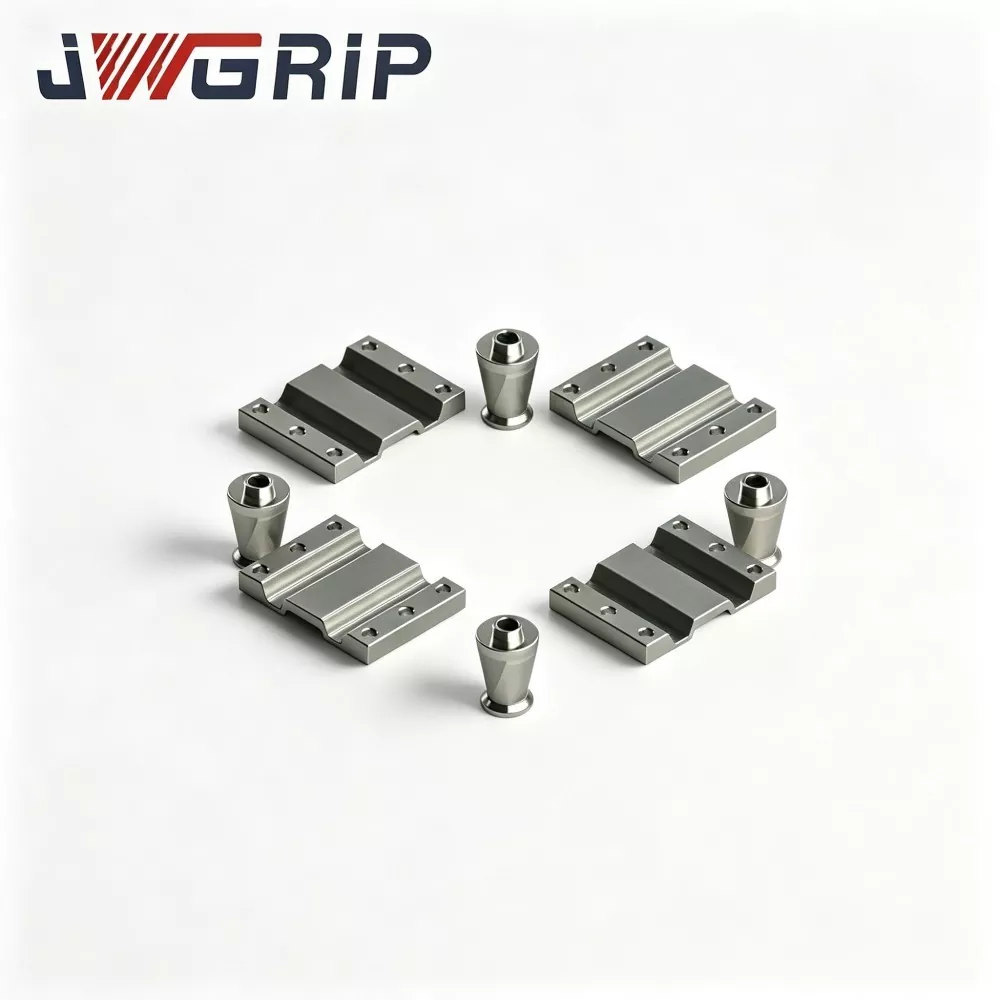
UPC centrirni segmenti za sistem vpenjanja z ničelno točko
JWGRIP je profesionalni proizvajalec in dobavitelj prilagojenih centrirnih segmentov UPC za vpenjalni sistem ničelne točke na Kitajskem, s standardnimi specifikacijami, ki so v celoti na zalogi. Ti centrirni segmenti kot bistveni podporni dodatki, ki so profesionalno zasnovani za sisteme vpenjanja z ničelno točko UPC, služijo kot komponente za ujemanje jedra in vzdrževalne komponente za vpenjalne enote z ničelno točko. S sprejetjem materialov iz legiranega jekla visoke trdote in standardizirane tehnologije natančne obdelave jih je mogoče neposredno prilagoditi vsem standardnim UPC vpenjalnim glavam z ničelno točko brez dodatnih pomožnih dodatkov, podpirajo standardizirano montažo in prilagoditev po meri za izpolnjevanje različnih zahtev glede ujemanja vpenjal in nadgradnje opreme.
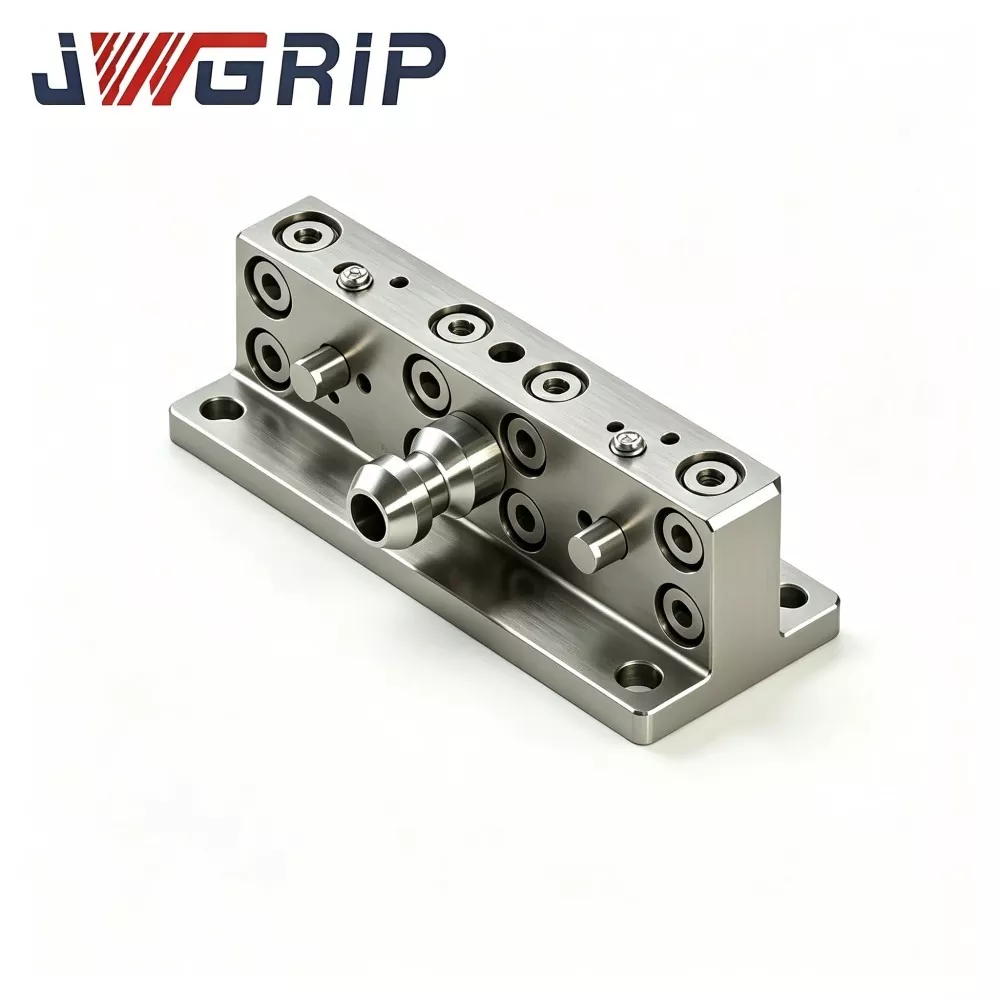
Roka za povezavo tečajev UPC za robotski menjalnik orodja za hitro menjavo
JWGRIP je profesionalni izvoznik originalne opreme UPC zglobne vzvodne roke za robotski menjalnik orodja za hitro menjavo na Kitajskem. To je osrednja strukturna povezovalna komponenta, posebej zasnovana za robotsko avtomatsko zamenjavo napeljave in CNC fleksibilne proizvodne celice brez osebja. Kot ključni medij za prenos sile med končnim efektorjem robota in kompleti palet UPC z ničelno točko, ta optimizirana povezovalna roka tečajev uresničuje mehansko zaklepanje in odklepanje palet z ničelno točko izključno s premikanjem osi robota, s čimer odpravlja potrebo po dodatnih pnevmatskih in hidravličnih pomožnih pogonskih napravah.
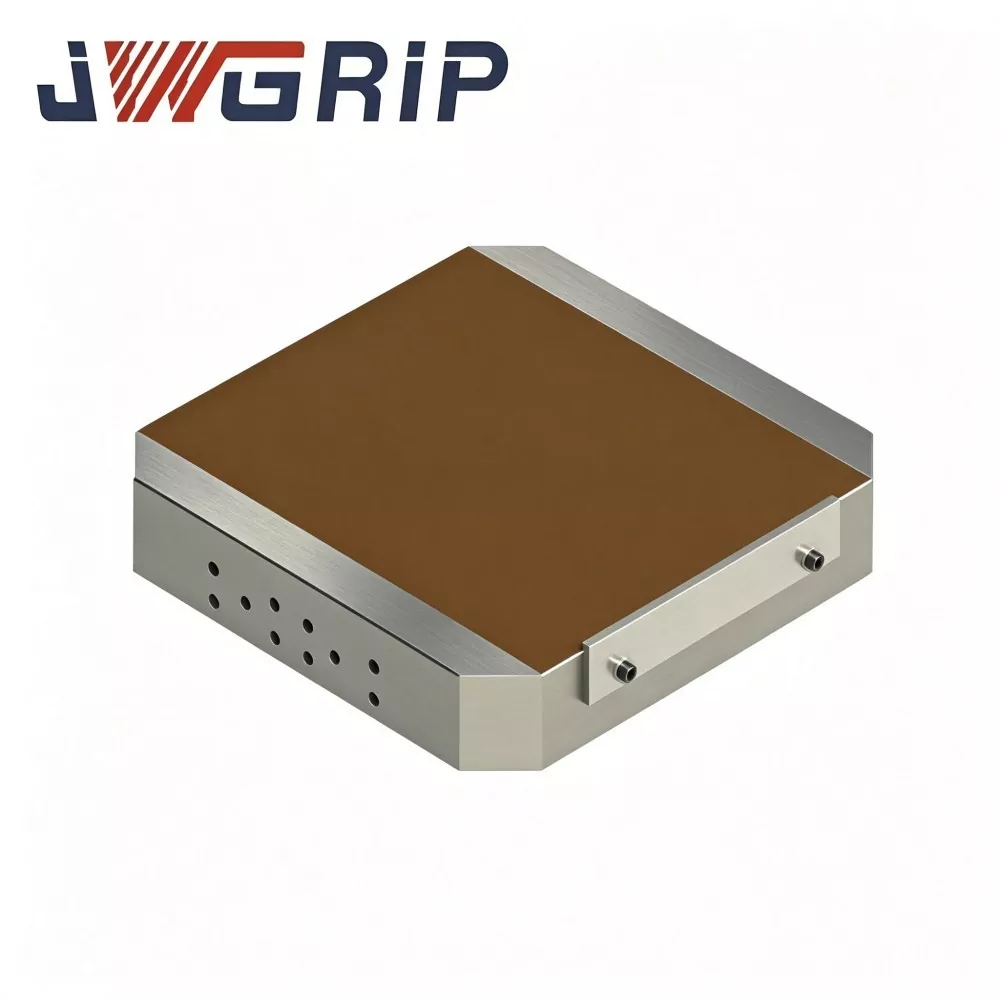
UPC magnetna paleta ničelne točke
JWGRIP je profesionalni izvoznik in neposredni tovarniški veletrgovec na Kitajskem, ki dobavlja UPC magnetno paleto z ničelno točko in ponuja visoko učinkovite vpenjalne rešitve po meri za delavnice CNC rezkanja, brušenja in EDM. Ta integrirana paletna enota združuje standardno konstrukcijo UPC za hitro menjavo položaja z ničelno točko in visoko zmogljivo vpenjalno glavo s trajnim magnetom, s čimer podira fizične omejitve tradicionalnih mehanskih vpenjalnih čeljusti.
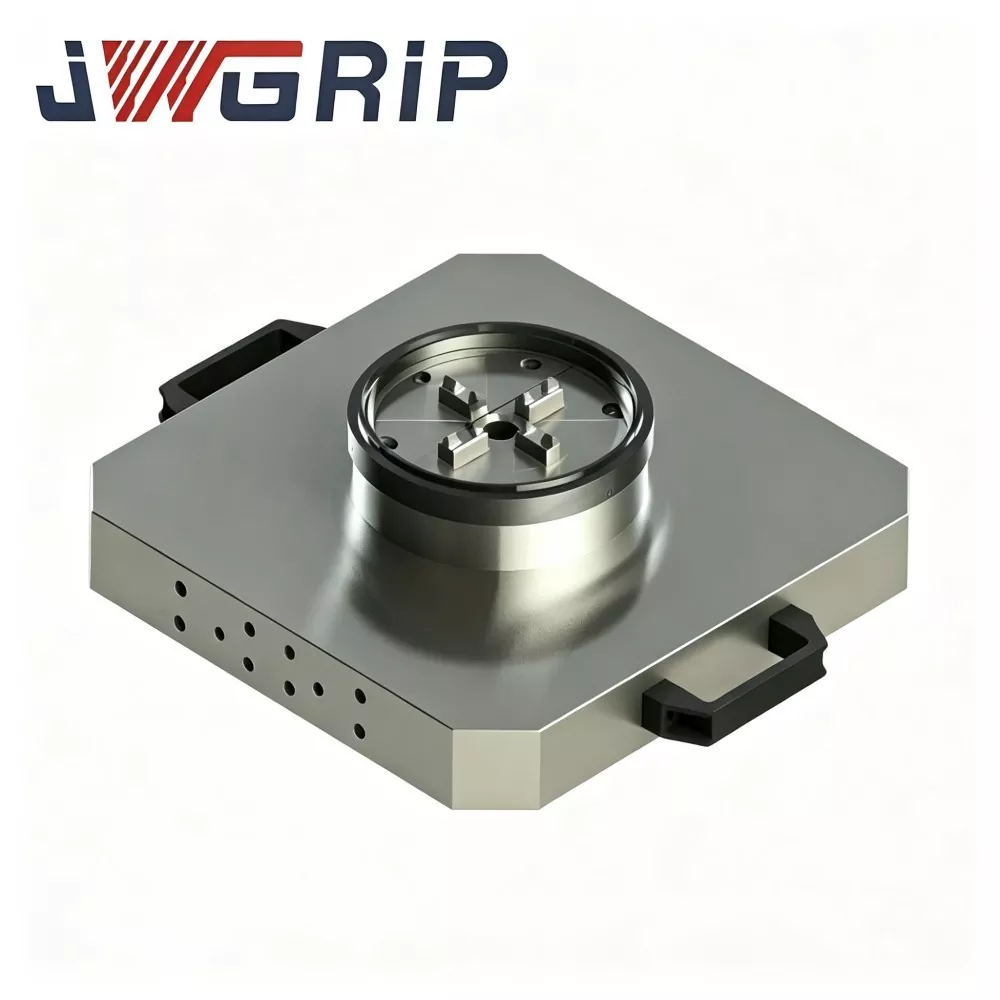
Paleta UPC Zero Point z vpenjalno glavo
JWGRIP je proizvajalec in dobavitelj profesionalnih UPC Zero Point Pallet z Power Chuck na Kitajskem. To je visokonatančna integrirana vpenjalna naprava, narejena po meri za sodobne stružno-rezkalne kompozitne stroje in vertikalne obdelovalne centre. Ta izdelek inovativno integrira mehanizem za zaklepanje ničelne točke standarda UPC in vpenjalno glavo v monolitno strukturo palete, kar odpravlja potrebo po ločeni nabavi in sestavljanju osnove ničelne točke in neodvisnih dodatkov za vpenjalne glave na kraju samem.
JWGRIP je profesionalni Serija pozicioniranja ničelne točke UPC proizvajalec in dobavitelj na Kitajskem. Toplo vas pozdravljamo pri veleprodajni prodaji visokokakovostnih izdelkov po konkurenčnih cenah iz naše tovarne.
Novice Priporočila