Slovenski
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






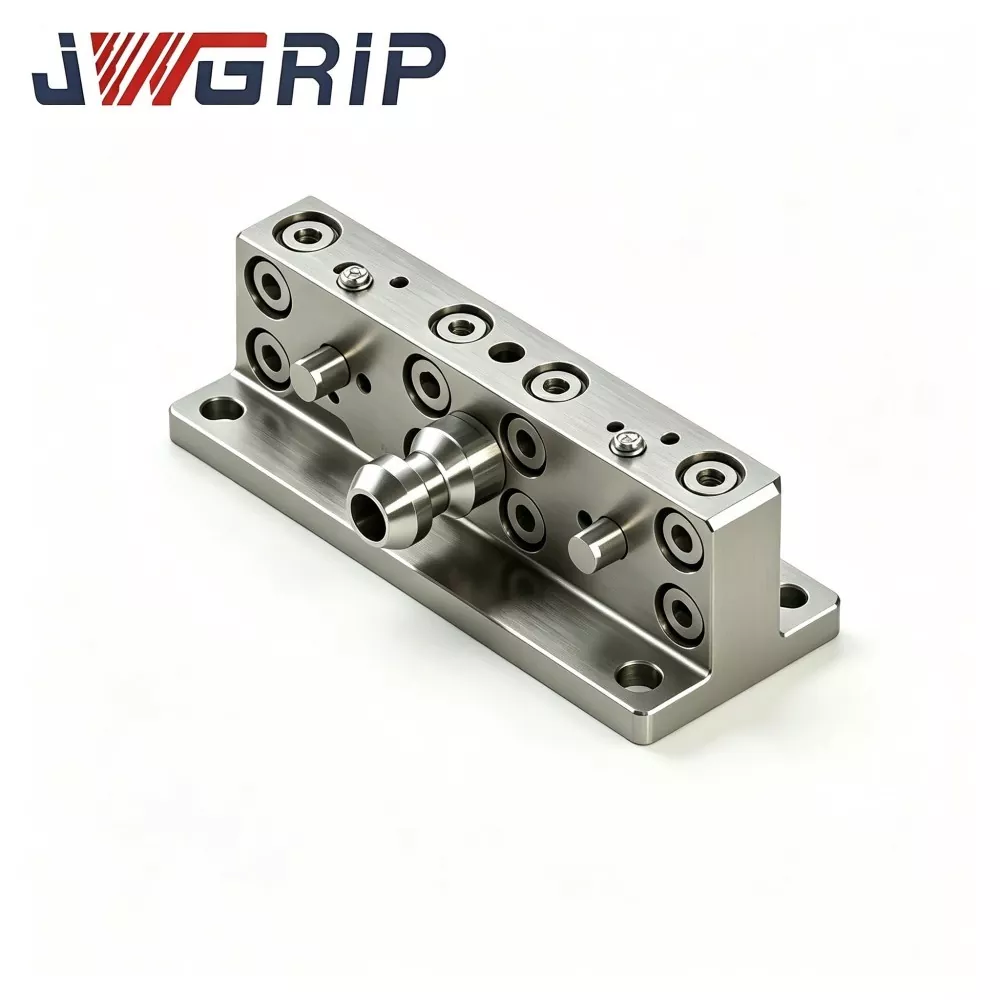
Roka za povezavo tečajev UPC za robotski menjalnik orodja za hitro menjavo
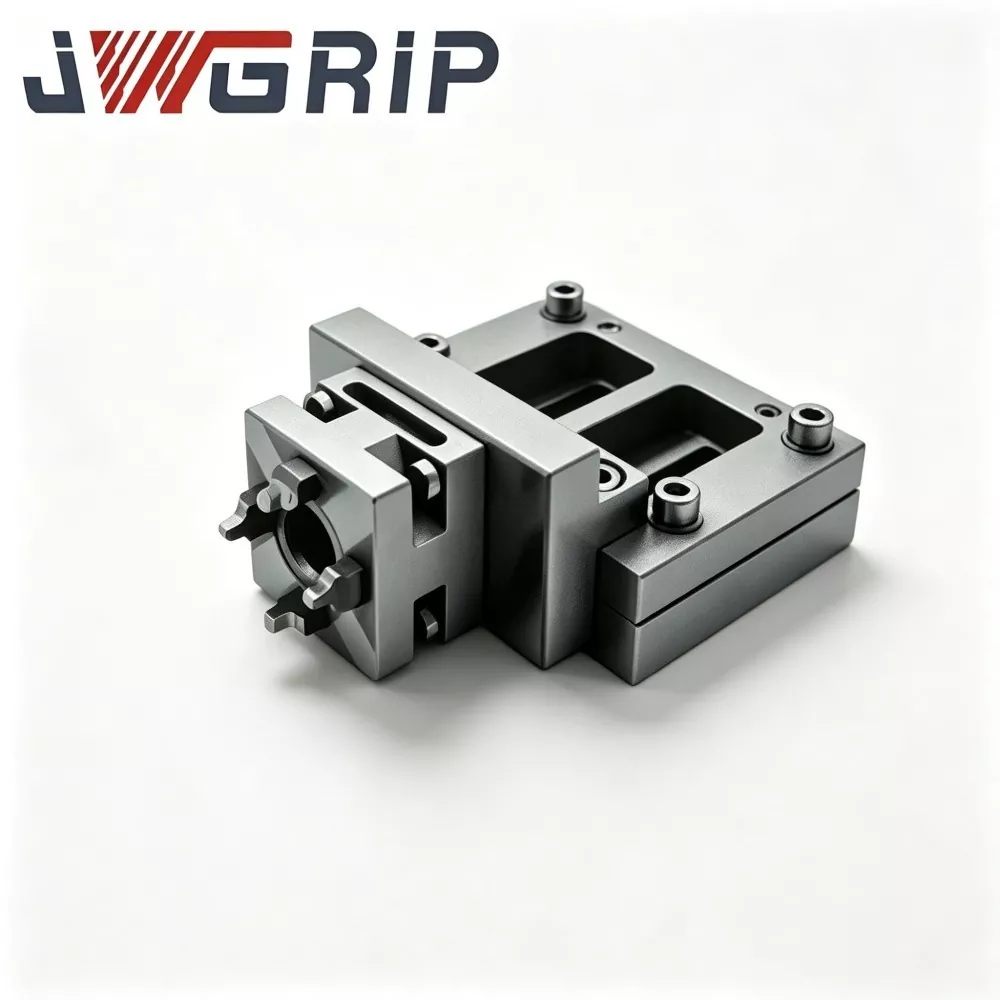
JWGRIP je profesionalni izvoznik originalne opreme UPC zglobne vzvodne roke za robotski menjalnik orodja za hitro menjavo na Kitajskem. To je osrednja strukturna povezovalna komponenta, posebej zasnovana za robotsko avtomatsko zamenjavo napeljave in CNC fleksibilne proizvodne celice brez osebja. Kot ključni medij za prenos sile med končnim efektorjem robota in kompleti palet UPC z ničelno točko, ta optimizirana povezovalna roka tečajev uresničuje mehansko zaklepanje in odklepanje palet z ničelno točko izključno s premikanjem osi robota, s čimer odpravlja potrebo po dodatnih pnevmatskih in hidravličnih pomožnih pogonskih napravah.
Roka za povezavo tečajev UPC za robotski menjalnik orodij za hitro menjavo uporablja visoko natančno optimizirano mehansko strukturo povezave tečajev, ki pretvori linearno gibanje robota v stabilno in zanesljivo dejanje vpenjanja in odklepanja palete. Izdelek, izdelan iz visoko trdnega legiranega strukturnega jekla, je po grobi obdelavi podvržen strogi obdelavi za razbremenitev, da se odpravi notranja obremenitev pri obdelavi in zagotovi dolgoročna strukturna stabilnost.
Površine tečajev so obdelane z natančnim brušenjem, kar omogoča nemoteno ciklično gibanje povezav in odlično odpornost proti obrabi. Opremljena s funkcijo lebdeče kompenzacije, lahko povezovalna roka absorbira majhne ponavljajoče se napake pri pozicioniranju med priklopom robota, s čimer se učinkovito izogne zagozditvi komponent in strukturni poškodbi, ki jo povzročijo manjša odstopanja poravnave. Široko se uporablja v avtomatiziranih proizvodnih celicah CNC in proizvodnih delavnicah z ugasnitvijo luči, močno izboljša stabilnost in kontinuiteto dolgotrajnih operacij menjave palet brez posadke.
Tradicionalne robotske rešitve za menjavo palet
1. Večina rešitev temelji na zunanjih zračnih cilindrih ali hidravličnih aktuatorjih, nameščenih na robotskih prirobnicah za dokončanje zaklepanja in odklepanja ničelne točke. To poveča težo na koncu kraka, zahteva dodatno razporeditev cevi za plin in tekočino ter pomnoži tveganje puščanja in okvare.
2. V avtomatiziranih proizvodnih celicah z visoko gostoto prekomerni periferni cevovodi motijo krivulje gibanja robota in zmanjšujejo učinkovit delovni prostor.
3. Enostavne toge povezovalne roke ne morejo nadomestiti manjših odmikov položaja med priklopom robota. Majhna neusklajenost pri pozicioniranju povzroča nenormalno obremenitev, mehanske zagozdenje in celo trajno poškodbo struktur za zaklepanje palet z ničelno točko, kar poveča čas izpadov opreme pri proizvodnji brez luči.
Glavne prednosti oblikovanja
· Izdelano iz visokotrdnega legiranega strukturnega jekla in obdelano z obdelavo za razbremenitev po grobi obdelavi za odstranitev notranje napetosti, ki jo povzroči rezanje
· Kontaktne površine šarnirskih spojev gredo skozi natančno brušenje, da se zagotovi nemoteno ciklično gibanje povezav in manjša obraba komponent
· Vgrajena lebdeča funkcija povezave absorbira majhne napake pri poravnavi, ki jih povzroča toleranca ponavljajočega se pozicioniranja robota med priklopom
· Dejanja zaklepanja-odklepanja palete v celoti poganja premikanje osi robota, kar odpravlja pomožno strojno opremo s tekočo močjo
· Neposredno združljiv s standardnimi paletami z ničelno točko serije UPC
Povratne informacije več avtomatiziranih celičnih integratorjev potrjujejo, da ta povezovalna roka poenostavi nastavitve konca roke robota, zmanjša količino perifernih pomožnih delov in okrepi zanesljivost samodejne zamenjave palet pri dolgotrajni nenadzorovani proizvodnji.
Vrednost aplikacije
Kot izvedbena komponenta mehanskega prehoda za robotske končne enote za hitro menjavo je JWGRIP UPC povezovalna roka tečaja za robotski menjalnik orodij za hitro menjavo namensko izdelana za združevanje s standardnimi robotskimi menjalniki orodij za hitro menjavo UPC. Rešuje izzive kompenzacije prehoda nihanja in natančnega prilagajanja drže med skladiščniki orodij in robotskimi končnimi efektorji.
Med robotskimi cikli samodejne menjave orodij so odstopanja pri pozicioniranju skoraj neizogibna, ki jih sprožijo toleranca pozicioniranja spoja robota, odmik namestitve orodja-zabojnik in upogibanje vpenjala pod lastno težo. Toge fiksne povezovalne strukture bodo ob priklopu povzročile močne udarce.
Manjša posledica: odrgnina namestitvenega zatiča hitro zamenljive plošče in zagozditev priključne postaje
Hude posledice: poškodba robotskega reduktorja, uničenje hitromenljivih notranjih zaklepnih sklopov, skrajšana življenjska doba celotnega hitrega sistema.
Konvencionalne toge povezave imajo ničelno kotno plavajočo kompenzacijsko zmogljivost, kar postavlja izjemno stroge zahteve glede natančnosti namestitve vpenjal. Celo majhna neporavnanost pri vgradnji bo povzročila okvaro priklopa na mestu in mehansko blokado med uvedbo projekta.
Tečajna povezovalna roka JWGRIP uporablja posebno arhitekturo tečajno-nihajne povezave. Medtem ko ohranja visoko splošno strukturno togost, zagotavlja nastavljivo plavajočo kompenzacijo:
Odstopanje položaja zamika med priklopom in mehansko udarno silo odbojnika
Zmanjšajte zahteve glede natančnosti za robote in menjalnike orodij za hitro menjavo
Uresničite samoprilagodljivo poravnavo priklopa orodja in gladke gibe robota pri prijemanju in izpuščanju
Uravnotežite specifikacijo lahke teže in mehansko trdnost, da zadostite omejitvam končne obremenitve robota
Roka za povezavo tečajev UPC za robotski menjalnik orodij za hitro menjavo se pogosto uporablja za prehod orodja-nabojnik, rotacijsko preklapljanje več orodij in opravila samodejnega pobiranja in postavljanja palete. Zmanjšuje delovno obremenitev odpravljanja napak na kraju samem ter podaljšuje stabilnost in življenjsko dobo robotskih delovnih tokov s hitrimi spremembami. Služi kot bistven pripomoček za mehansko povezavo za izdelavo robotskih delovnih postaj za hitro menjavo, skladnih z JWGRIP UPC.
Notranja strukturna postavitev
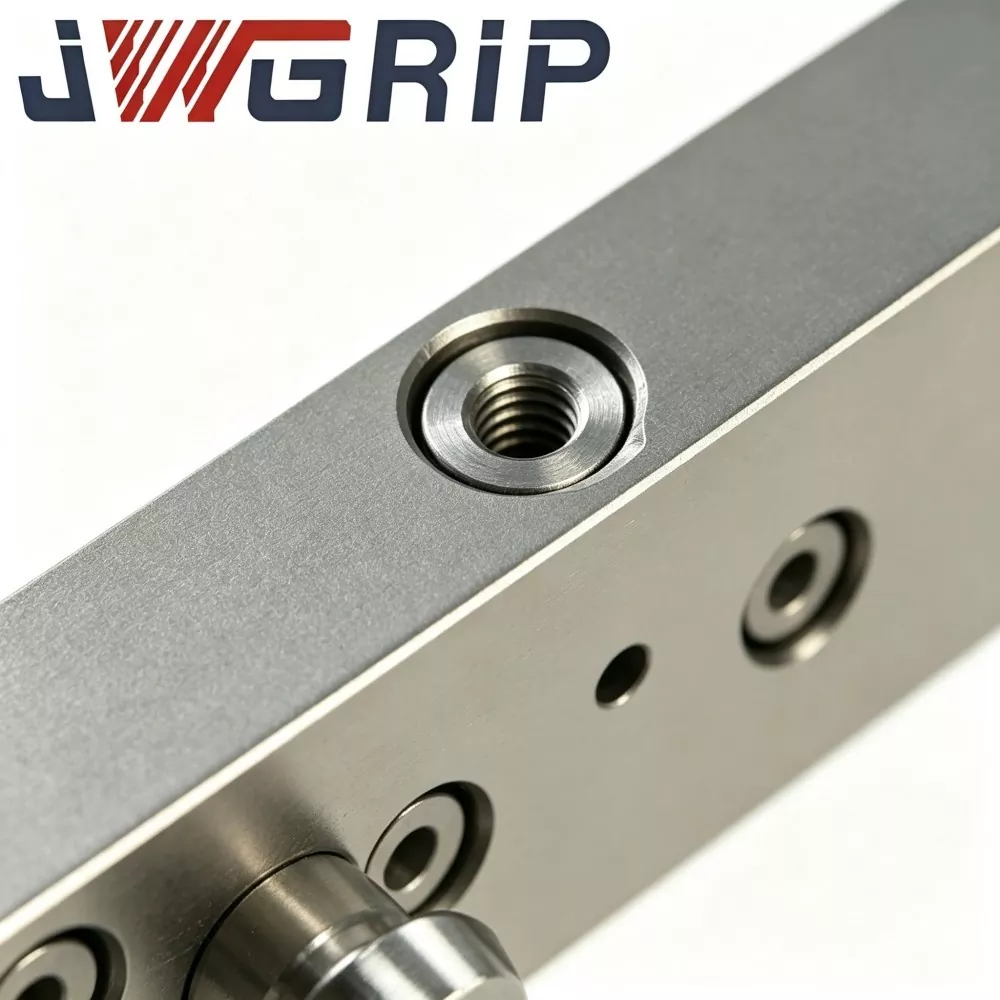
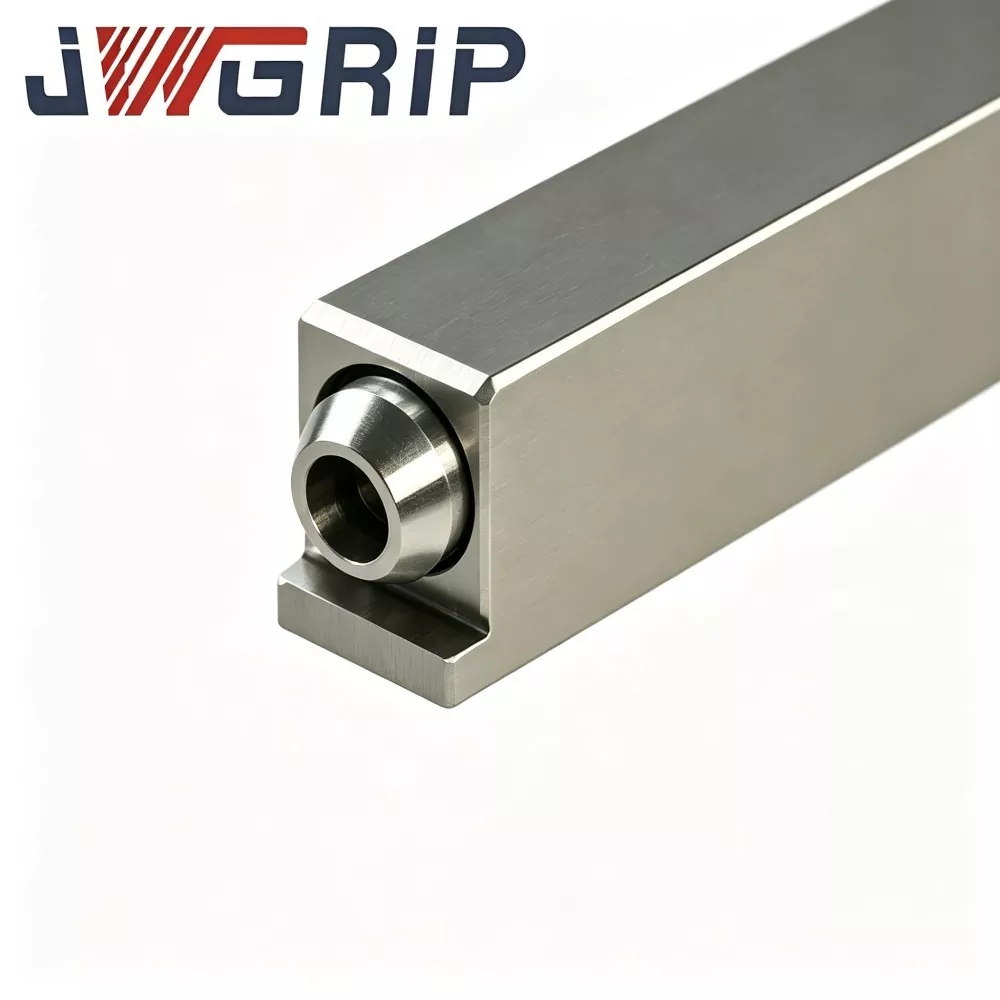
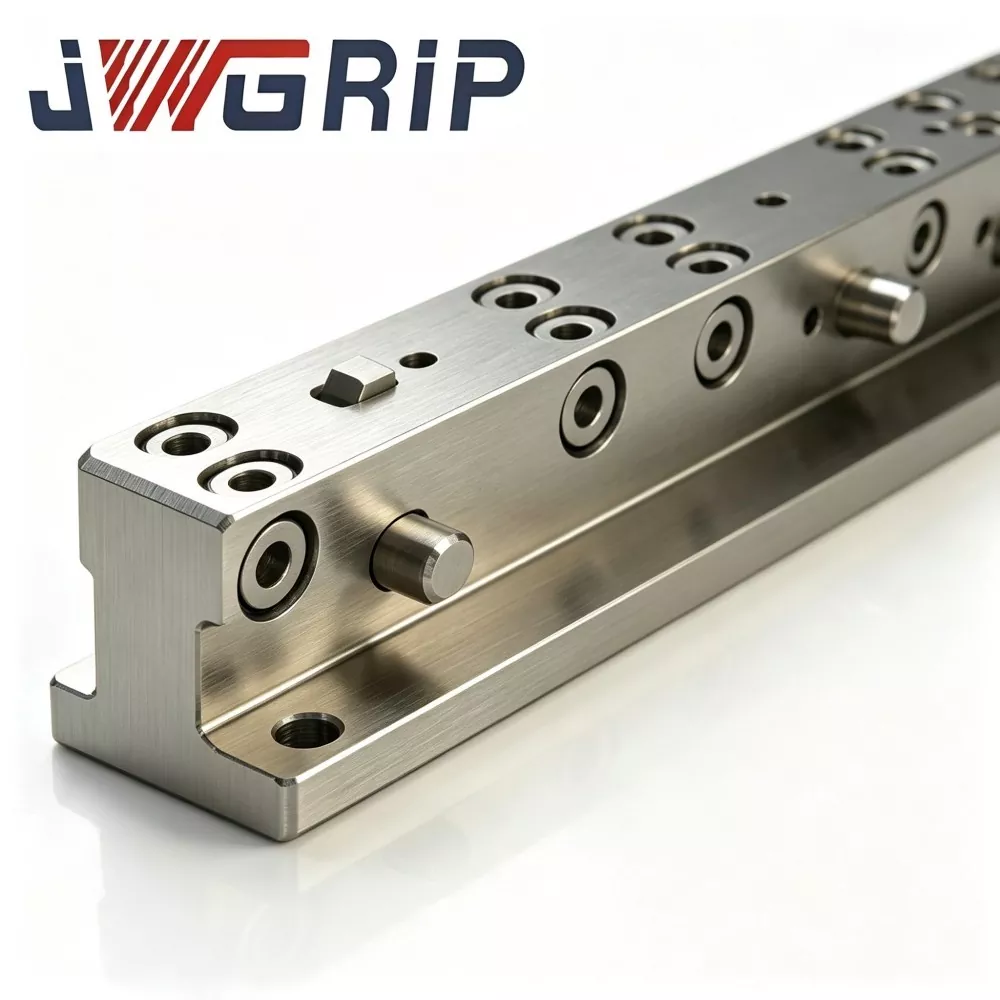
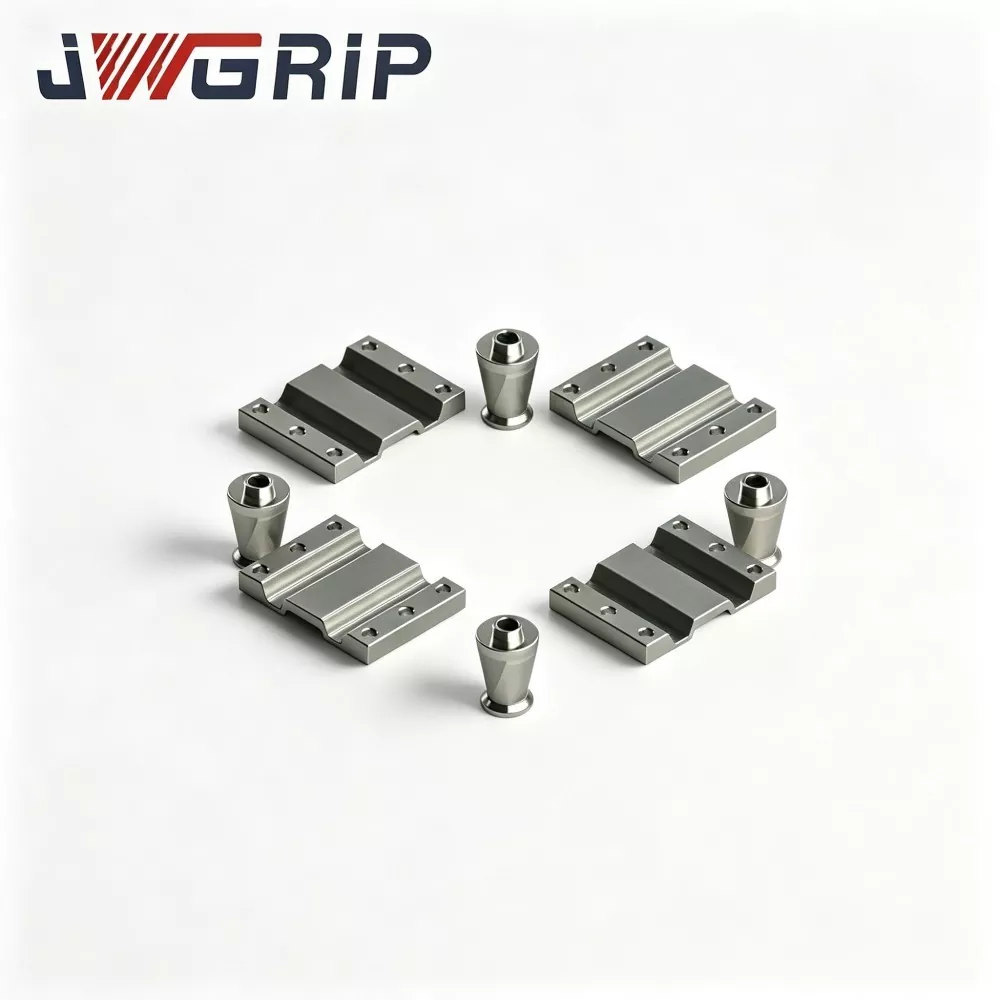
JWGRIP UPC povezovalna roka tečaja je sestavljena iz več osnovnih modulov: glavnega povezovalnega telesa, vrtljivih spojev z dvojnim tečajem, standardne UPC hitro zamenljive priključne prirobnice, montažne podlage, omejevalnih struktur, kot tudi sklopov za mazanje in tesnjenje.
Telo glavne povezave: natančno strojno obdelana aluminijeva zlitina visoke trdnosti za vesoljsko uporabo
Vrtljive gredi na tečajih: visoko trdno legirano jeklo, obdelano s toplotno obdelavo za kaljenje
Vsaka vrteča se gred je opremljena z pušo, odporno proti obrabi, in tesnilno strukturo, odporno proti prahu, ki preprečuje vstop hladilne tekočine za rezanje, delavniškega prahu in kovinskih ostružkov v rotacijske torne pare
En vmesnik se poveže s prirobnico robotske naprave za hitro menjavo orodja; nasprotni konec se priključi na vpenjalo na strani nabojnika orodja ali na adapter za orodje
Delovni mehanizem
1. Ko robot izvaja gibanje za menjavo orodja, končni efektor robota poganja celotno roko povezave.
2. V fazi hitre menjave priklopa tečajni spoji omogočajo lebdenje nihanja znotraj vnaprej določenega kotnega obsega, da preprečijo napako pri pozicioniranju in neporavnanost namestitve vpenjala. Plavajoča kompenzacija se aktivira samo med poravnavo priklopa.
3. Ko se zaklepanje s hitro menjavo konča, se konstrukcija omejitve zaskoči in zaklene tečaje. Povezavna roka se spremeni v togo stanje z onemogočenimi nihanji, kar zagotavlja stabilno držo orodja skozi nadaljnji postopek obdelave.
Ključne konkurenčne prednosti
1. Zasnova kompenzacije zamika lebdečega tečaja ±3° Absorbira odstopanje pri pozicioniranju robota in neporavnanost namestitve vpenjala, blaži silo trka pri priklopu. Preprečuje poškodbe zaradi trdega trka na hitro zamenljivih ploščah in robotskih reduktorjih ter olajša standarde natančnosti namestitve na mestu.
2. Lahka, a visoko trdna hibridna konfiguracija materiala Aluminijeva zlitina visoke trdnosti za vesoljsko uporabo za ohišje povezave zmanjša obremenitev končne obremenitve robota. Toplotno obdelane gredi tečajev iz legiranega jekla zagotavljajo odlično odpornost proti obrabi in torzijsko odpornost ter dosegajo optimalno ravnotežje med majhno težo in strukturno zanesljivostjo.
3. Samodejni vklop vgrajenega mejnega mehanizma za zaustavitev Stopnja svobode nihanja se samodejno zaklene takoj po priklopu in zaključku zaklepanja. Ohranja popolno togost v stanju obdelave in odpravlja tresenje orodja. V eni enoti združuje plavajočo kompenzacijo v fazi priklopa in visoko togost v fazi obdelave.
4. Sklop puše z vrtljivo gredjo zatesnjen proti prahu Izolira kovinske ostružke, rezalno tekočino in tovarniški prah. Izogibajte se blokadi rotacijskega para tečajev in pospešenemu odrgnjenju. Ustreza težkim obdelovalnim okoljem v delavnici in podaljšuje življenjsko dobo vzvodne roke.
5. Standardni priključni vmesnik za prirobnico specifikacije UPC Nemoteno se poveže z robotskimi menjalniki orodij za hitro menjavo JWGRIP UPC brez dodatnega spreminjanja prirobnice. Enostavna namestitev in zamenjava, združljiva z glavnimi roboti in rešitvami za hitro menjavo na trgu.
6. Prilagodljiva nestandardna storitev prilagajanja OEM. Dolžino roke, kot kompenzacije nihanja, postavitev lukenj za namestitev prirobnice in nazivno nosilnost je mogoče prilagoditi. Rešitve po meri podpirajo različne modele robotov in različne zahteve glede postavitve zalogovnika orodja.
Scenariji uporabe
1. Fleksibilne avtomatizirane delovne postaje FMS Roboti izvajajo samodejno rotacijsko preklapljanje za več napeljav in palet. V kombinaciji z menjalniki orodij za hitro menjavo JWGRIP UPC premaguje težave pri poravnavi priklopa, ki nastanejo zaradi odmika namestitve zabojnika orodja.
2. CNC robotske nakladalne in razkladalne celice Roboti upravljajo s paletami za vpenjanje za prenos palet v stroju. Tečajna povezovalna roka absorbira vpliv priklopa in izboljša kontinuiteto in stabilnost za operacije menjave proizvodnje.
3. Prehodne postaje medpomnilnika zalogovnika robotskega orodja Roboti vedno znova pridobivajo različna orodja iz zalogovnikov za več orodij. Tolerira napako pri namestitvi zabojnika orodja in zmanjša pogostost napak pri priklopu.
4. Proizvodne linije s samodejnim preklopom kalupov in napeljav Uresničite samodejno zamenjavo za kalupe, vložke za kalupe in šablone. Zmanjšajte delo pri odpravljanju napak na kraju samem in skrajšajte cikel zagona delovne postaje.
5. Nadgradnja za nestandardno opremo za avtomatizacijo Dodajte funkcijo plavajoče združljivosti obstoječim robotskim končnim efektorjem. Ni treba zamenjati celotnega kompleta za hitro menjavo.
Koraki namestitve
1. Pred namestitvijo obrišite kontaktne površine hitro zamenljive prirobnice UPC in priključne prirobnice povezovalne roke. Odstranite ostružke in umazanijo z oljem, dosežete ravno površino prileganja. Preprečite dodatno obremenitev zgloba tečajev, ki jo povzroči nagnjena montaža.
2. Privijte priključne vijake prirobnice strogo v skladu z navedeno vrednostjo navora. Pritrjevanje s prevelikim navorom je prepovedano, da se prepreči deformacija ročic povezav in zagozditev tečajev.
3. Po montaži ročno zasukajte vzvodno roko, da preverite, ali gibanje tečaja teče gladko brez zatikanja. Potrdite, da mejne zaporne strukture delujejo normalno.
4. Popolno odpravljanje napak pri učenju robota. Konfigurirajte razumno hitrost približevanja. Prepovedati priklop pri visokih hitrostih ob močnih udarcih, da preprečite prekoračitev kompenzacijskega kota tečaja in tveganje preobremenitve mehanizma.
5. Ko je postopek zaklepanja hitre menjave končan, preverite, ali je mehanizem omejitve zaklenil svobodo nihanja vzvodne roke in da ni nihanja orodja, nato pa lahko začnete zgrabiti delo ali strojna opravila.
6. Izvajajte redno vzdrževanje: podmažite mazalne točke gredi tečaja po urniku. Očistite nabiranje ostružkov okoli tesnilnih delov gredi. Preverite stanje obrabljenosti puše, ko je nihanje tečaja počasno.
7. Nikoli ne izvajajte postopkov rezanja ali obdelave z velikimi obremenitvami, preden se zaklepanje s hitro menjavo konča. Zaščitite tečajne spoje pred bočnimi navornimi obremenitvami in preprečite trajne poškodbe vlečne roke.
Vodnik za diagnozo in odpravljanje napak
1. Pojav napake: pogosta okvara priklopa in mehansko zatikanje med hitro menjavo robota
Možni vzroki: nezadostno območje kompenzacije nihanja tečaja; preveliko odstopanje poti učenja robota; poševna pritrditev prirobnice; kovinski ostružki, zataknjeni v gredi tečajev
Protiukrepi: preverite normalno delovanje tečaja; optimizirati krivuljo gibanja robota; ponovno kalibrirajte vzporednost prirobnice; očistite ostanke ostružkov okoli območij tesnjenja gredi
2. Pojav napake: Nihanje orodja se pojavi po zaklepanju
Možni vzroki: nepopolni vklop mehanizma za omejitev; UPC menjalnik orodja za hitro menjavo ni popolnoma zaklenjen; zrahljani pritrdilni vijaki prirobnice
Protiukrepi: Preglejte popolno vpetost omejevalne strukture; dvakrat preverite stanje zaklepanja hitre spremembe UPC; privijte priključne vijake prirobnice
3. Pojav napake: nihanje zgloba tečaja je trdo ali popolnoma zataknjeno
Možni vzroki: ostružki in hladilna tekočina za rezanje prodrejo v pušo tečaja; obraba komponent puše; deformacija vrtljive gredi
Protiukrepi: Razstavite in izperite notranje onesnaževalce tečajev; zamenjati dotrajane puše; zamenjajte celotno vzvodno roko, če se pojavi deformacija gredi
4. Pojav napake: deformacija vzvodne roke ali poškodba razpok
Možni vzroki: delovna obremenitev presega največjo nazivno obremenitev; silovit priklopni udar; rezalni navor, uporabljen v stanju odklenjenega tečaja
Protiukrepi: Prenehajte z uporabo in zamenjajte vzvodno roko; ponovno oceniti parametre praktične obremenitve; zagotovite dokončanje zaklepanja s hitro menjavo pred začetkom strojne obdelave
Ureditev pakiranja in pošiljanja
Površinska obdelava proti rjavenju je uporabljena za vsako ročico tečaja JWGRIP UPC. Položaji gredi tečajev so prevlečeni z mastjo proti rjavenju, nato pa je vsaka posamezna enota posebej pakirana v PE zaščitno vrečko.
Naročila v majhnih serijah so pakirana v težkih kartonih. Pri množičnih projektnih naročilih so uporabljeni leseni zaboji, odporni na udarce, opremljeni z vmesnim oblazinjenjem, ki ščiti priklopne površine prirobnic in vrtljive sklope tečajev pred poškodbami med transportom.
Celotna tehnična dokumentacija za namestitev in zagon je priložena vsaki pošiljki.
Standardni rok izdelave: 10-17 delovnih dni. Izbrane standardne specifikacije ohranjajo zalogo, pripravljeno za pošiljanje.
Na voljo je brezplačna ocena vzorcev; vzorčne stroške prevoza morajo prevzeti kupci.
Naročila OEM, ki niso po meri, podpirajo spremembe dolžine roke, kompenzacijskega kota in razporeditve lukenj prirobnice.
Poprodajna podpora
Za težave pri namestitvi in zagonu so na voljo tehnična dokumentacija in spletno vodenje na daljavo.
Obrabljive rezervne dele, kot so tečajne puše, je mogoče kupiti neodvisno za zamenjavo na terenu.
Za množična naročila projektov je na zahtevo mogoče urediti plačano storitev zagona na kraju samem.
pogosta vprašanja
V1: Ali lahko JWGRIP UPC povezovalna roka tečaja prenese obdelovalni rezalni navor?
A: Ne. Roka za povezavo tečajev UPC za robotski menjalnik orodja za hitro menjavo zagotavlja le plavajočo kompenzacijo za fazo priklopa s hitro menjavo. Po zaklepanju končna konstrukcija zaklene vsa nihanja. Rezalna obremenitev strojne obdelave mora v celoti prenesti menjalnik orodij za hitro menjavo JWGRIP UPC. Zgibni sklepi nikoli ne smejo imeti rezalnega momenta.
V2: Ali je nadgradnja kota kompenzacije nihanja izvedljiva?
O: Standardna specifikacija vključuje kompenzacijo nihanja ±3°. Večji kompenzacijski kot je mogoče doseči s storitvijo prilagajanja OEM. Upoštevajte, da bo povečan kompenzacijski kot zmanjšal splošno strukturno togost, zato bo potrebna ocena končne obremenitve robota.
V3: Ali podpira plošče za hitro menjavo robotov tretjih oseb, ki niso UPC?
O: Standardna različica ima vmesnik s prirobnico standarda UPC. Prilagojeno postavitev lukenj na prirobnici je mogoče obdelati za prilagoditev alternativnih sistemov za hitro menjavo.
V4: Ali je mogoče obrabljene tečajne puše zamenjati ločeno?
O: Da. Puše so opredeljene kot obrabljive rezervne komponente in jih je mogoče nabaviti in zamenjati posamično. Če se vrteča se gred deformira, je potrebna popolna zamenjava vzvodne roke.
V5: Ali je ta povezovalna roka primerna za aplikacije robotov s težkim tovorom?
O: Standardni model podpira največ 80 kg končne obremenitve robota. Za scenarije velike obremenitve je treba izbrati ojačano različico po meri. Pred končno izbiro vedno potrdite oceno končne obremenitve robota.
Referenčne točke izbire
JWGRIP UPC povezovalna roka tečaja deluje kot plavajoča prehodna mehanska oprema za robotske sisteme za hitro menjavo. Njegova glavna vrednost je izravnava vpliva odstopanja položaja na stopnji priklopa in zmanjševanje težav pri odpravljanju napak pri delovnih postajah za avtomatizacijo robotov.
Najprej potrdite dejansko oceno končne obremenitve robota; nikoli ne prekoračite nazivne nosilnosti izdelka.
Preverite, ali se priključna prirobnica ujema s specifikacijo standarda UPC.
Za projekte z velikim odmikom namestitve vpenjal lahko razmislite o po meri izdelanem večjem kompenzacijskem kotu nihanja, medtem ko je treba celovito oceniti splošno strukturno togost.
Dajte prednost končnim enotam, opremljenim s tesnilom, odpornim na prah, in integriranimi mejnimi strukturami. Izogibajte se preprostim nezaščitenim različicam povezav, ki se bodo soočile s hitro obrabo tečajev v prašnih okoljih delavnic, polnih ostružkov.
Pošlji povpraševanje
Kontaktne informacije
-
Naslov
Št. 44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdong Province, Kitajska
-
Tel
-
E-naslov
Dobrodošli pri pošiljanju povpraševanja na JWGRIP. Naša strokovna tehnična in prodajna ekipa bo zagotovila brezplačno izbiro napeljav, prilagojeno zasnovo rešitve in natančno ponudbo.
Novice Priporočila